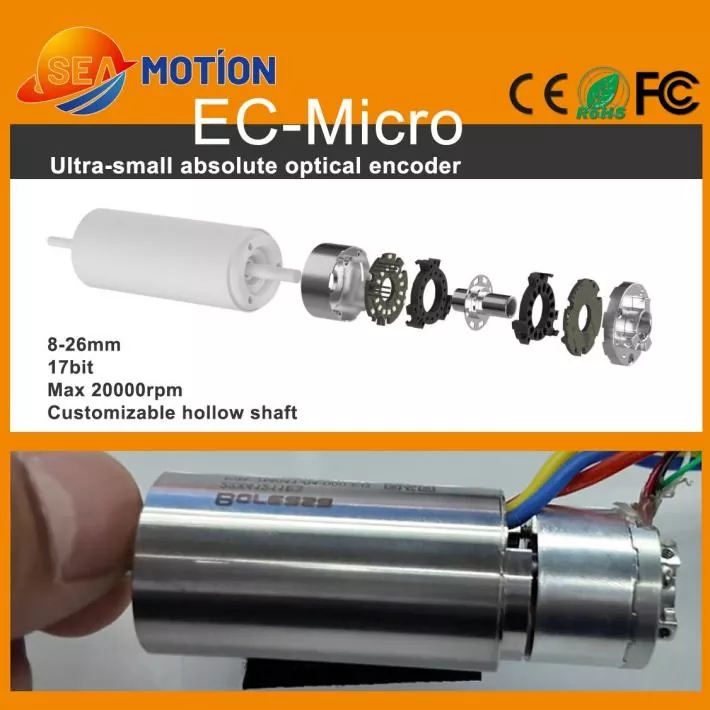
Jingyueontwikkelt nauwkeurige motion-control-componenten voor veeleisende automatiseringstoepassingen, en haarAbsolute Single Turn foto-elektrische encoderis ontworpen voor compacte systemen die betrouwbare hoekpositiefeedback vereisen. Met miniatuurafmetingen, 17-bits resolutie, een holle asstructuur, RS485-communicatie en snelheden tot 20.000 RPM is deze encoder geschikt voor robotica, miniatuurmotoren, medische apparatuur en precisieautomatisering.
Een absolute single-turn foto-elektrische encoder is een nauwkeurig roterend feedbackapparaat dat de aspositie binnen één volledige omwenteling bepaalt. In tegenstelling tot een conventionele incrementele encoder die afhankelijk is van het tellen van pulsen, biedt een absolute encoder een gedefinieerde positiewaarde die overeenkomt met de ashoek. Het foto-elektrische detectieprincipe maakt gebruik van optische detectie om positiemetingen met hoge resolutie te realiseren zonder fysiek contact tussen detectiecomponenten. Voor compacte bewegingssystemen maakt de combinatie van een 17-bit resolutie, een miniatuur buitendiameterbereik van 8-26 mm, constructie met holle as, RS485-uitgang en een maximaal toegestane snelheid van 20.000 RPM dit type encoder geschikt voor toepassingen waarbij ruimte, snelheid en positioneringsprestaties in evenwicht moeten zijn.
Inhoudsopgave
- Wat is een absolute single-turn foto-elektrische encoder?
- Hoe werkt een foto-elektrische encoder?
- Wat zijn de belangrijkste kenmerken?
- Wat zijn de belangrijkste technische specificaties?
- Waar wordt deze encoder gebruikt?
- Hoe moeten ingenieurs de juiste encoder selecteren?
- Waar moet bij de installatie rekening mee worden gehouden?
- Veelgestelde vragen
- Conclusie
Wat is een absolute single-turn foto-elektrische encoder?
Een absolute single-turn foto-elektrische encoder is een roterende positiesensor die is ontworpen om de exacte hoekpositie van een roterende as binnen 360 graden te bepalen. Elke hoekpositie komt overeen met een unieke digitale positiewaarde, waardoor het besturingssysteem de aspositie direct kan identificeren.
De term "enkele draai" betekent dat de encoder de hoekpositie binnen één omwenteling meet in plaats van continu meerdere omwentelingen te volgen. Dit maakt het geschikt voor draaimechanismen waarbij nauwkeurige positionering met één draai de primaire vereiste is.
"Foto-elektrisch" beschrijft de detectietechnologie. De encoder maakt doorgaans gebruik van een lichtbron, een gecodeerde optische schijf en foto-elektrische detectiecomponenten om de asrotatie om te zetten in elektrische signalen. Omdat het detectieproces contactloos is, kan optische technologie stabiele feedback bieden terwijl mechanisch contact tussen de sensorelementen wordt vermeden.
De miniatuurconstructie is vooral belangrijk voor moderne automatiseringsapparatuur. Met beschikbare buitendiameters van ongeveer 8 mm tot 26 mm kan een compacte encoder worden geïntegreerd in kleine motoren en mechanismen waar de installatieruimte beperkt is.
Voor aanvullende informatie over optische feedbacktechnologie kunnen ingenieurs ook foto-elektrische encoderoplossingen onderzoeken bij het vergelijken van verschillende roterende detectietechnologieën.
Hoe werkt een foto-elektrische encoder?
Het werkingsprincipe van een absolute foto-elektrische encoder omvat verschillende gecoördineerde processen:
- Asrotatie:De encoderas draait samen met de motor of het mechanische transmissiesysteem.
- Optische codering:Een nauwkeurig gecodeerde schijf draait met de as mee en creëert veranderende optische patronen.
- Lichtdetectie:Foto-elektrische sensoren detecteren de optische veranderingen die door de roterende schijf worden gegenereerd.
- Signaalverwerking:Interne elektronische circuits verwerken de gedetecteerde signalen tot positie-informatie.
- Digitale uitgang:De encoder verzendt positiegegevens naar de bewegingscontroller via de gespecificeerde communicatie-interface.
Met dit proces kan de controller een hoekpositiewaarde verkrijgen in plaats van alleen te vertrouwen op geaccumuleerde bewegingspulsen. Als gevolg hiervan kan absolute positiefeedback waardevol zijn bij precisiebewegingstoepassingen waarbij de huidige aspositie nauwkeurig moet worden geïdentificeerd.
Wat zijn de belangrijkste kenmerken?
Miniatuurformaat voor apparatuur met beperkte ruimte
Compacte automatiseringsmechanismen hebben vaak een zeer beperkte installatieruimte. Dankzij het buitendiameterbereik van 8-26 mm van de encoder kunnen ontwerpers positiefeedback integreren in miniatuurmotoren, robotgewrichten, medische instrumenten en andere dicht op elkaar geplaatste mechanismen.
17-bits resolutie
De encoder biedt een resolutie van 17 bits, waardoor het besturingssysteem fijne veranderingen in de hoekpositie kan onderscheiden. Hoge resolutie is vooral handig bij toepassingen waarbij sprake is van nauwkeurige positionering, delicate robotbewegingen en compacte servomechanismen.
De encoderresolutie mag echter niet worden verward met de algehele systeemnauwkeurigheid. Mechanische toleranties, asuitlijning, trillingen, controllerprestaties, motorkarakteristieken en installatieomstandigheden kunnen allemaal het uiteindelijke positioneringsresultaat beïnvloeden.
Hoge snelheidsmogelijkheden
Miniatuurmotoren kunnen met hoge rotatiesnelheden werken, vooral in compacte actuatoren en precisieapparatuur. Het gespecificeerde maximaal toegestane toerental van maximaal 20.000 tpm maakt de encoder geschikt voor geselecteerde hogesnelheidstoepassingen wanneer het volledige motor- en mechanische systeem dienovereenkomstig zijn ontworpen.
Constructie met holle as
Een ontwerp met holle as kan de integratie rond miniatuurmotorassen vereenvoudigen. Het kan ook helpen de ruimte die nodig is voor mechanische koppeling te verminderen in vergelijking met bepaalde conventionele opstellingen met massieve assen.
RS485 digitale communicatie
De encoder maakt gebruik van een RS485-uitvoerinterface en ondersteunt een gespecificeerde baudsnelheid van 2,5 Mbps. Dit biedt een digitale communicatieoplossing voor het verzenden van positie-informatie tussen de encoder en compatibele besturingselektronica.
Optische detectie
Foto-elektrische detectie biedt een contactloze methode voor positiedetectie. Het kan met name nuttig zijn in toepassingen waarbij ontwerpers de voorkeur geven aan optische feedback in plaats van magnetische detectietechnologie.
Wat zijn de belangrijkste technische specificaties?
Het begrijpen van de technische parameters is essentieel bij het integreren van een encoder in een nieuwe machine. De volgende tabel vat de belangrijkste specificaties samen die verband houden met de configuratie van de miniatuur-encoder.
| Technische parameter | Specificatie | Waarom het ertoe doet |
|---|---|---|
| Oplossing | 17 bits | Biedt fijne feedback over de hoekpositie |
| Uitvoerinterface | RS485 | Ondersteunt digitale communicatie met compatibele controllers |
| Baudsnelheid | 2,5 Mbps | Ondersteunt snelle positiedatacommunicatie |
| Buitendiameter | 8–26 mm | Geschikt voor compacte mechanische constructies |
| Typische dimensie | Ø19 mm × H14,5 mm | Biedt een kleine installatievoetafdruk |
| Compatibele motorasdiameter | 4–6 mm | Ondersteunt miniatuurmotorintegratie |
| Maximaal toegestane snelheid | 20.000 tpm | Geschikt voor geselecteerde hogesnelheidsmotortoepassingen |
| Ingangsspanning | DC 5V ±5% | Definieert de vereiste elektrische voeding |
| Bedrijfsstroom | ≤150 mA, onbelast | Helpt bij het bepalen van de stroomvoorzieningsvereisten |
| Beschermingsklasse | IP40 na installatie | Definieert het beoogde beschermingsniveau |
| Bedrijfstemperatuur | -20°C tot 85°C | Definieert de aanbevolen besturingsomgeving |
| Behuizingsmateriaal | Aluminium | Biedt een compacte en duurzame behuizingsstructuur |
| Code schijfmateriaal | Roestvrij staal | Ondersteunt een stabiele optische coderingsconstructie |
| Certificeringen | CE, RoHS, FCC | Ondersteunt toepasselijke nalevingsvereisten |
| Garantie | 1 jaar | Biedt een gedefinieerde garantieperiode |
De gepubliceerde configuratie specificeert ook M2-montageschroeven, een vijf-pins PCB-soldeerinterface, een radiale asverplaatsing van ±0,1 mm en een axiale verplaatsing van ±0,1 mm. Met deze parameters moet rekening worden gehouden tijdens de mechanische en elektrische integratie.
Waar wordt deze encoder gebruikt?
Miniatuurmotoren
Compacte motoren die in precisieapparatuur worden gebruikt, hebben vaak feedbackcomponenten nodig die zeer weinig ruimte in beslag nemen. Een miniatuur absolute encoder kan positie-informatie met hoge resolutie leveren zonder de totale motorconstructie aanzienlijk te vergroten.
Robotachtige behendige handen
Robothanden hebben meerdere compacte actuatoren nodig om vingers en gewrichten te bedienen. Positiefeedback is belangrijk voor het coördineren van deze bewegingen, terwijl de kleine footprint van de encoder ontwerpers helpt een compacte actuatorarchitectuur te behouden.
Kernloze motoren
Kernloze motoren worden gebruikt in toepassingen waarbij een lage traagheid en een snelle dynamische respons belangrijk zijn. Door dergelijke motoren te combineren met een encoder met hoge resolutie kan de feedback worden geleverd die nodig is voor nauwkeurige bewegingsbesturing.
Medische apparatuur
Medische precisieapparatuur kan miniatuurmotoren en positioneringsmechanismen bevatten. Een compacte optische encoder kan worden overwogen voor toepassingen waarbij nauwkeurige roterende feedback vereist is, op voorwaarde dat het volledige product voldoet aan het relevante ontwerp van medische apparatuur en de wettelijke vereisten.
Industriële automatisering
Geautomatiseerde machines, precisiepositioneringsmodules, robotsystemen en compacte servomechanismen kunnen allemaal betrouwbare hoekfeedback vereisen. De resolutie, de communicatie-interface en de compacte constructie van de encoder maken hem relevant voor verschillende automatiseringstoepassingen.
- Miniatuur servomotoren
- Precisie robotgewrichten
- Robotachtige behendige handen
- Kernloze motorassemblages
- Compacte positioneringsmodules
- Medische bewegingsmechanismen
- Apparatuur voor industriële automatisering
- Miniatuuractuatoren met hoge snelheid
Hoe moeten ingenieurs de juiste encoder selecteren?
Het selecteren van een encoder moet meer inhouden dan alleen het vergelijken van de resolutie. Ingenieurs moeten het volledige bewegingssysteem evalueren voordat ze een model finaliseren.
- Controleer beschikbare ruimte:Controleer de encoderdiameter, hoogte, montagepositie en vrije ruimte rondom.
- Pas de as aan:Controleer de asdiameter, eisen aan de holle as, koppelingsmethode en toegestane radiale en axiale verplaatsing.
- Evalueer resolutie:Bepaal of de 17-bits resolutie voldoet aan de vereiste positionerings- en besturingsprestaties.
- Bevestig rotatiesnelheid:Vergelijk de maximale bedrijfssnelheid van de toepassing met de toegestane snelheid van de encoder.
- Communicatie verifiëren:Zorg ervoor dat de RS485-interface en communicatiesnelheid compatibel zijn met de controller.
- Controleer de stroomvereisten:Bevestig de 5V ±5% voedingsvereiste en het stroomverbruik.
- Houd rekening met omgevingsomstandigheden:Controleer de bedrijfstemperatuur, beschermingseisen, trillingen, stof en andere omgevingsfactoren.
- Denk aan maatwerk:OEM-projecten kunnen verschillende asconfiguraties, afmetingen, kabels, interfaces of montageoplossingen vereisen.
Voor complexe bewegingssystemen wordt aanbevolen om de encoder samen met de motor, aandrijving, controller, mechanische transmissie en feedbackalgoritme te evalueren. Deze aanpak op systeemniveau kan ervoor zorgen dat de geselecteerde encoder na integratie naar verwachting presteert.
Waar moet bij de installatie rekening mee worden gehouden?
Een juiste installatie is essentieel voor het verkrijgen van stabiele encoderfeedback. Zelfs een sensor met hoge resolutie levert mogelijk niet de verwachte systeemprestaties als de mechanische installatie overmatige verkeerde uitlijning of trillingen introduceert.
- Zorg voor een nauwkeurige asuitlijning tijdens de montage.
- Vermijd overmatige radiale of axiale belasting op de encoderas.
- Houd u aan de opgegeven montageafmetingen en schroefvereisten.
- Houd het optische detectiegebied beschermd tegen ongeschikte vervuiling.
- Controleer de voeding voordat u de communicatie-interface aansluit.
- Controleer de RS485-bedrading en de communicatie-instellingen van de controller.
- Test de encoder op lage snelheid voordat u naar het maximale bedrijfsbereik gaat.
- Valideer de positienauwkeurigheid en herhaalbaarheid onder werkelijke bedrijfsbelastingen.
Voor OEM-apparatuur moeten de tests idealiter de volledige bedrijfscyclus bestrijken, inclusief acceleratie, vertraging, continue rotatie, positionering en noodstopomstandigheden, indien van toepassing.
Veelgestelde vragen
Wat betekent single-turn in een absolute encoder?
Single-turn betekent dat de encoder de hoekpositie van de as binnen één volledige omwenteling van 360 graden identificeert. Het is ontworpen voor toepassingen waarbij een nauwkeurige hoekpositie binnen een enkele omwenteling de primaire feedbackvereiste is.
Wat is de resolutie van de Absolute Single Turn Foto-elektrische Encoder?
De encoderconfiguratie waarnaar wordt verwezen, biedt een resolutie van 17 bits. De praktische positioneringsnauwkeurigheid van het complete systeem zal ook afhangen van mechanische precisie, asuitlijning, motorkarakteristieken, controllerprestaties en installatieomstandigheden.
Wat is het maximale toerental?
Het opgegeven maximaal toegestane toerental bedraagt maximaal 20.000 tpm. Ingenieurs moeten vóór implementatie het vereiste snelheidsprofiel en de bedrijfsomstandigheden voor de volledige motor- en encoderconstructie bevestigen.
Maakt de encoder gebruik van een RS485-interface?
Ja. De gespecificeerde uitvoerinterface is RS485, met een vermelde baudsnelheid van 2,5 Mbps. Controllercompatibiliteit moet vóór integratie worden bevestigd.
Is deze encoder geschikt voor miniatuurmotoren?
Ja. Het compacte buitendiameterbereik, de configuratie met holle as, de 17-bits resolutie en de hoge snelheidsmogelijkheden maken hem geschikt voor geselecteerde miniatuurmotor- en compacte actuatortoepassingen.
Welk bedrijfstemperatuurbereik is gespecificeerd?
Het vermelde bereik voor de bedrijfstemperatuur is -20°C tot 85°C. De uiteindelijke toepassing moet worden beoordeeld op werkelijke thermische omstandigheden, vooral wanneer de encoder in een gesloten motor- of apparatuurbehuizing wordt geïnstalleerd.
Kan de encoder worden aangepast voor OEM-toepassingen?
Afhankelijk van de projectvereisten kan maatwerk worden overwogen. Ingenieurs moeten details verstrekken zoals asafmetingen, beschikbare installatieruimte, communicatievereisten, motorspecificaties, bedrijfssnelheid en omgevingsomstandigheden wanneer ze een OEM-oplossing bespreken.
Conclusie
EenAbsolute Single Turn foto-elektrische encoderkan nauwkeurige digitale hoekfeedback bieden met behoud van een compacte mechanische voetafdruk. Met een resolutie van 17 bits, RS485-communicatie, een miniatuurdiameterbereik van 8-26 mm, constructie met holle as en een maximaal toegestane snelheid van 20.000 tpm, kan dit type encoder voldoen aan de feedbackvereisten van veel miniatuurbewegingsbesturingssystemen. Van behendige robothanden en kernloze motoren tot medische mechanismen en industriële automatiseringsapparatuur: de juiste encoderselectie kan helpen bij het creëren van een nauwkeurigere en ruimtebesparende bewegingsarchitectuur.
Als u een miniatuurservosysteem, robotactuator, precisiemotor of geautomatiseerde positioneringsmodule ontwikkelt en hulp nodig heeft bij het selecteren van de juiste encoderconfiguratie,neem contact met ons opvandaag nog voor technische specificaties, applicatieondersteuning, aanpassingsmogelijkheden en een OEM-offerte van Jingyue.