Artikelsamenvatting: A planetaire gewrichtsmoduleis een geïntegreerde motion-control-oplossing die is ontworpen om koppel, gecontroleerde beweging en betrouwbare positionering in robotsystemen te leveren. Nu intelligente robots steeds vaker worden gebruikt in industriële automatisering, humanoïde robotica en mobiele apparatuur, is het selecteren van de juiste gezamenlijke architectuur essentieel voor het balanceren van prestaties, kosten en integratiecomplexiteit.ZEE BEWEGINGontwikkelt planetaire gewrichtsmodules die een frameloze koppelmotor, een planetair verloopstuk, dubbele magnetische encoderfeedback en een speciale driver combineren. Dit artikel onderzoekt hun werkingsprincipes, belangrijkste specificaties, toepassingsscenario's en praktische selectieoverwegingen voor ingenieurs en fabrikanten van industriële apparatuur.
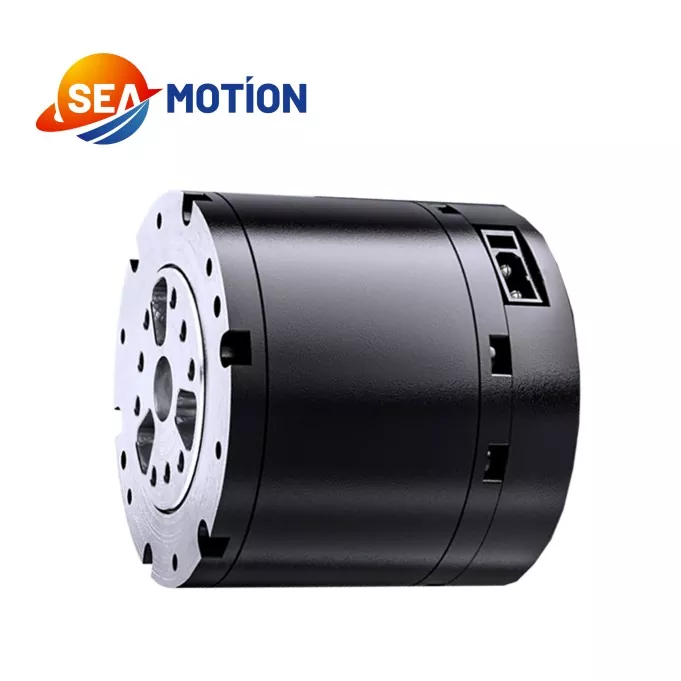
Een planetaire gewrichtsmodule is een geïntegreerd elektromechanisch samenstel dat rotatiebewegingen rond een robotgewricht genereert en controleert. In plaats van dat ingenieurs elke bewegingscomponent afzonderlijk moeten aanschaffen en assembleren, combineert een geïntegreerde module verschillende essentiële elementen tot een gecoördineerde eenheid.
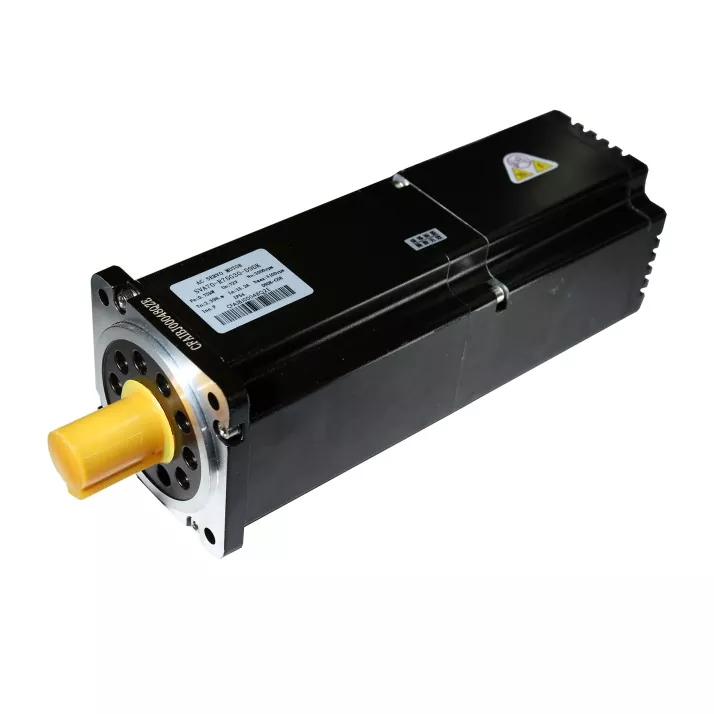
Een typische configuratie omvat een frameloze koppelmotor, planetaire versnellingsbak, encoderfeedbacksysteem en speciale motordriver. Samen zetten deze componenten elektrische energie om in gecontroleerde mechanische beweging, terwijl ze de koppeloverdracht en positiebewaking ondersteunen.
ZEE BEWEGING biedt een planetaire gewrichtsmodule die is ontworpen voor industriële robotprecisiecontrole. De planetaire reductiearchitectuur benadrukt structurele eenvoud en kostenefficiëntie, waardoor het een potentiële optie is voor apparatuurontwikkelaars die betrouwbare gezamenlijke bediening nodig hebben zonder onnodig ingewikkelde mechanische integratie.
De geschiktheid van elke module hangt uiteindelijk af van de nominale bedrijfsomstandigheden, mechanische interfaces, besturingsvereisten en de eisen van de doeltoepassing.
De prestaties van een robotgewricht zijn afhankelijk van de gecoördineerde werking van de mechanische transmissie, motor, feedbackapparatuur en besturingselektronica. Elke component draagt bij aan het totale bewegingscontroleproces.
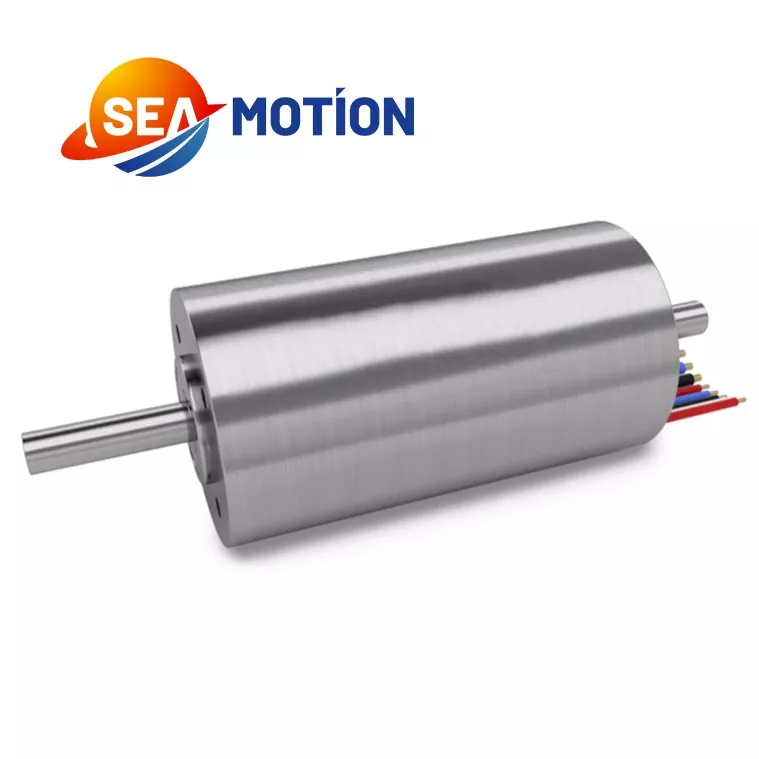
De motor genereert rotatiekracht wanneer deze van elektrische stroom wordt voorzien. Een frameloos ontwerp kan fabrikanten van apparatuur helpen de motor te integreren in een compact mechanisch samenstel, op voorwaarde dat de omringende behuizing, montagestructuur en thermisch beheer op de juiste manier zijn ontworpen.
De planetaire versnellingsbak maakt gebruik van een centraal zonnewiel, omringende planeetwielen en een ringwiel om beweging over te brengen. Afhankelijk van de configuratie en de reductieverhouding verlaagt de versnellingsbak de uitgaande snelheid terwijl het beschikbare uitgaande koppel toeneemt. Dit maakt planetaire transmissie nuttig voor robotgewrichten die gecontroleerde bewegingen en praktische koppeldichtheid vereisen.
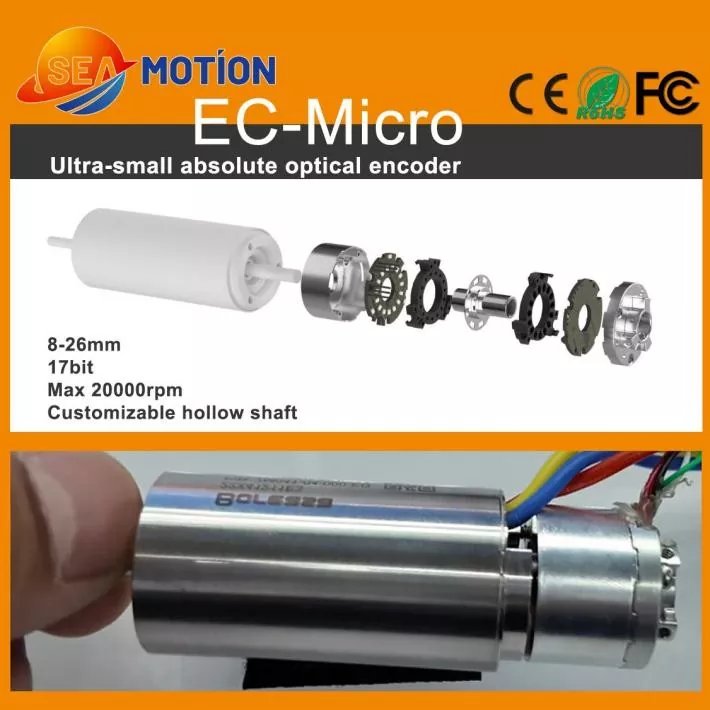
Encoders geven bewegingsgerelateerde feedback aan het besturingssysteem. De gespecificeerde configuratie van SEA MOTION omvat twee magnetische encoders, die bewegingsdetectie binnen de geïntegreerde assemblage ondersteunen. De precieze feedbackfuncties en besturingsarchitectuur moeten worden bevestigd aan de hand van de technische documentatie voor het geselecteerde model.
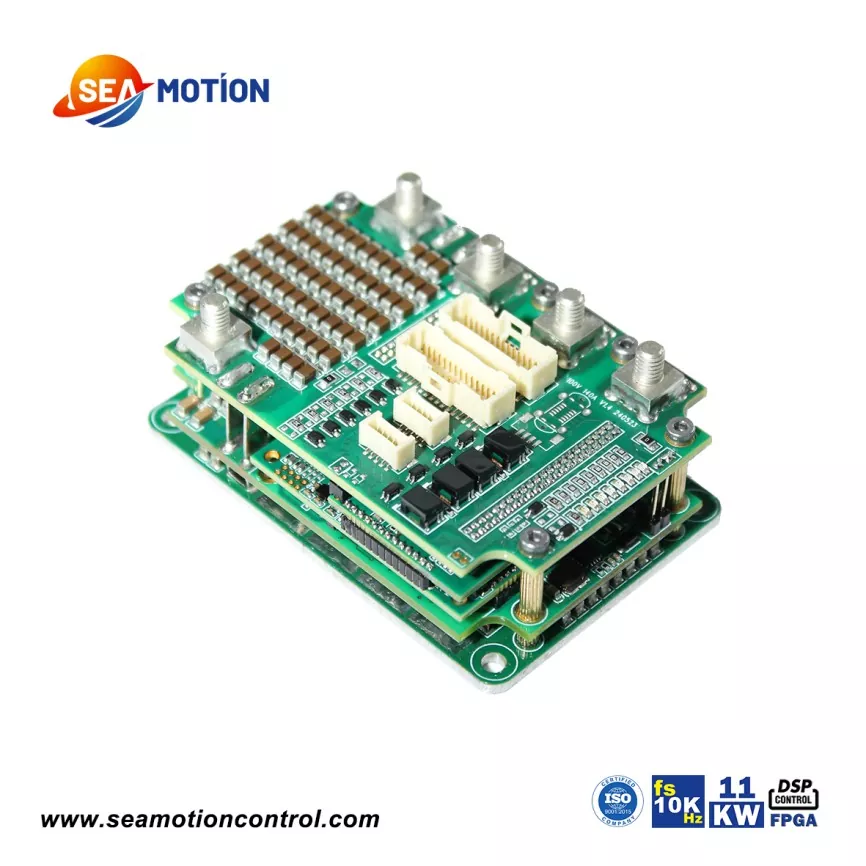
De bestuurder beheert de werking van de motor op basis van besturingscommando's en beschikbare feedback. Het integreren van een op elkaar afgestemde driver kan de systeemontwikkeling vereenvoudigen, het werk voor het matchen van componenten verminderen en een consistentere inbedrijfstelling ondersteunen dan het samenstellen van een niet-geverifieerde combinatie van onafhankelijke apparaten.
Voor een compleet systeem moeten ingenieurs ook de compatibiliteit van de controllers, de communicatie-interfaces, de elektrische beveiliging en de voor de toepassing vereiste besturingsfuncties verifiëren.
Technische specificaties vormen de basis voor de evaluatie of een planetaire gewrichtsmodule kan voldoen aan de operationele vereisten van een robot. De volgende waarden zijn gepubliceerd voor de planetaire gewrichtsmodule van SEA MOTION en moeten worden vergeleken met de exacte configuratie die wordt aangeschaft.
| Parameter | Gepubliceerde specificatie | Technische betekenis |
|---|---|---|
| Nominale spanning | 48 V | Nominale elektrische voedingsreferentie |
| Werkspanningsbereik | 24–60 V | Helpt bij het definiëren van de compatibiliteit van energiesystemen |
| Nominaal uitgangsvermogen | 140 W ±10% | Referentie voor planning van uitgangsvermogen |
| Nominaal koppel | 5 N·m | Referentie voor continue bedrijfsvereisten |
| Piekkoppel | 14 N·m | Referentie voor koppelvereisten van korte duur |
| Onbelaste snelheid | 315 tpm ±10% | Geeft de snelheid aan onder de gespecificeerde onbelaste toestand |
| Nominale belastingssnelheid | 260 tpm ±10% | Referentie voor gebruik onder nominale belasting |
| Overbrengingsverhouding | 10:1 | Definieert de transmissiereductieverhouding |
| Aandrijvingstype | DSP | Identificeert het gepubliceerde stuurprogrammatype |
| Encoderconfiguratie | Twee magnetische encoders | Ondersteunt op feedback gebaseerde bewegingsbesturing |
| Gewicht | 310 gram ±3 gram | Relevant voor het verplaatsen van massa en gezamenlijke verpakkingen |
| Werktemperatuur | -20°C tot 50°C | Definieert het gepubliceerde bereik van de bedrijfstemperatuur |
| Werkvochtigheid | 5%–85% | Referentie voor ruimtelijke ordening |
Belangrijke technische opmerking:Nominaal koppel en piekkoppel vertegenwoordigen verschillende bedrijfsomstandigheden. Het piekkoppel mag niet worden behandeld als een continu vermogen. De gepubliceerde informatie over de belastingsduur vermeldt 5 N·m als nominale werking, 7 N·m voor 120 seconden, 10 N·m voor 18 seconden, 12 N·m voor 10 seconden en 14 N·m voor 5 seconden. Werkelijke bedrijfslimieten, koelomstandigheden, werkcycli en toegestane overbelastingsfrequentie moeten bij de fabrikant worden bevestigd.
Bezoek voor meer informatie de officiële productpagina van de SEA MOTION planetaire gewrichtsmodule.
Een geïntegreerde planetaire gewrichtsmodule kan de ontwikkeling van robotsystemen vereenvoudigen door mechanische transmissie- en elektronische bewegingsbesturingscomponenten samen te brengen. De praktische voordelen zijn afhankelijk van de toepassing en de kwaliteit van de systeemintegratie.
Het is belangrijk om integratiegemak te onderscheiden van gegarandeerde systeemprestaties. Uiteindelijke nauwkeurigheid, stijfheid, levensduur, geluid en thermisch gedrag zijn afhankelijk van het volledige mechanische en elektrische ontwerp.
Planetaire gewrichtsmodules zijn relevant voor robottoepassingen die gecontroleerde rotatiebewegingen, herhaalbare bediening en een passend evenwicht tussen prestaties en kosten vereisen. SEA MOTION identificeert verschillende toepassingscategorieën voor zijn planetaire gewrichtsmodule.
Humanoïde robots gebruiken meerdere gewrichten om arm-, been- en lichaamsbewegingen te coördineren. Een geschikte planeetgewrichtsmodule kan de aandrijving van geselecteerde verbindingen verzorgen wanneer het koppelvermogen, de snelheid, de massa en de mechanische afmetingen voldoen aan de ontwerpvereisten.
Viervoetige robots vertrouwen op gecoördineerde beenbewegingen om het evenwicht te bewaren en over verschillende oppervlakken te navigeren. Bij de keuze van de gewrichten moet rekening worden gehouden met impactbelastingen, acceleratie, herhaalde koppelpieken en de werkcyclus die gepaard gaat met lopen of rennen.
Collaboratieve armen vereisen gecontroleerde bewegingen over meerdere assen. Ingenieurs kunnen planetaire gewrichtsmodules voor geschikte assen evalueren door rekening te houden met het laadvermogen, het bereik, de gewrichtssnelheid, positionele vereisten en de veiligheidsfuncties van de complete robot.
Geautomatiseerde orderverzamelsystemen hebben een voorspelbare beweging nodig om de grijp-, hef-, overdracht- en loshandelingen te coördineren. Een goed geselecteerde module kan deze taken ondersteunen en tegelijkertijd apparatuurontwerpers helpen de complexiteit van de assemblage te beheersen.
Mobiele robotplatforms en bepaalde elektrische mobiliteitssystemen maken ook gebruik van compacte elektromechanische actuatoren. Bij deze toepassingen moeten ingenieurs zorgvuldig de mechanische belastingen, de blootstelling aan trillingen, het energieverbruik, de milieubescherming en de geschiktheid van de module voor de beoogde gebruikscyclus verifiëren.
Niet elke module is geschikt voor elke toepassing. Buitengebruik, bewegingen met grote impact, washdown-omgevingen en veiligheidskritische robotsystemen vereisen specifieke verificatie in plaats van aannames op basis van alleen de productcategorie.
Bij het kiezen van een planeetkoppelingsmodule gaat het om meer dan alleen het vergelijken van het maximale koppel of de aanschafprijs. Een gestructureerde evaluatie helpt het risico op te grote afmetingen, oververhitting, incompatibiliteit van de besturing en voortijdige mechanische slijtage te verminderen.
Door de leverancier een duidelijk toepassingsoverzicht te geven, inclusief belastingsprofielen, doelsnelheid, bewegingscyclus, installatietekeningen en controlevereisten, wordt het gemakkelijker om de juiste configuratie te evalueren.
Planetaire en harmonische gezamenlijke architecturen richten zich op overlappende maar verschillende technische prioriteiten. De juiste keuze hangt af van het relatieve belang van transmissiekarakteristieken, verpakking, precisie, koppelvereisten en budget.
| Evaluatiefactor | Planetaire gezamenlijke module | Harmonische gezamenlijke module |
|---|---|---|
| Transmissieprincipe | Planetaire tandwielreductie | Harmonische tandwielreductie |
| Ontwerpprioriteit | Praktische kosten- en koppeloverbrenging | Precisiegerichte beweging en compacte integratie |
| Overwegingen tegen terugslag | Afhankelijk van het ontwerp van de versnellingsbak en de productietoleranties | Vaak geselecteerd wanneer een lage speling een prioriteit is |
| Koppel en snelheid | Afhankelijk van overbrengingsverhouding, motor en belastingsomstandigheden | Afhankelijk van het model, de reductieverhouding en de bedrijfsomstandigheden |
| Selectie focus | Laadvermogen, efficiëntie, kosten en bedrijfscyclus | Positioneringseisen, speling, verpakking en belastingsomstandigheden |
Deze vergelijking is eerder kwalitatief dan een vervanging voor modelspecifieke testen. Geen van beide architectuur is universeel superieur. Ingenieurs moeten geverifieerde koppel-snelheidscurven, spelinggegevens, efficiëntie, stijfheid, thermische limieten en informatie over de levensduur vergelijken voordat ze een aankoopbeslissing nemen.
Ontdek de Harmonic Joint Module van SEA MOTION om de alternatieve transmissiebenadering te begrijpen en te bespreken welk ontwerp beter bij uw robotsysteem past.
De primaire functie ervan is het bieden van gecontroleerde rotatiebediening bij een mechanisch gewricht. Door een motor, planetaire reductor, feedback-encoders en een driver te integreren, helpt de module robotsystemen bij het genereren en beheren van gewrichtsbewegingen.
Het gepubliceerde nominale koppel bedraagt 5 N·m, met een piekkoppel van 14 N·m. Deze waarden hebben betrekking op verschillende bedrijfsomstandigheden. Bij het ontwerp van het systeem moet rekening worden gehouden met de toegestane duur en frequentie van bedrijf met een hoger koppel.
De gepubliceerde nominale spanning is 48 V en het werkspanningsbereik is 24-60 V. De voeding en de bijbehorende elektronica moeten ook de vereiste stroom, transiënte vraag en toepasselijke beschermingsvereisten ondersteunen.
Het kan op feedback gebaseerde bewegingsbesturing ondersteunen via de motor, het encodersysteem en de speciale driver. De werkelijke positioneringsnauwkeurigheid en herhaalbaarheid zijn afhankelijk van de volledige configuratie, de kenmerken van de versnellingsbak, de afstelling van de besturing en de mechanische structuur. Vraag modelspecifieke prestatiegegevens op wanneer nauwkeurige positionering essentieel is.
Mogelijke toepassingen zijn onder meer humanoïde robots, viervoetige robots, collaboratieve armen, plukrobots en intelligente mobiele apparatuur. De geschiktheid moet worden beoordeeld aan de hand van het belastingsprofiel, de snelheid, de omgevingsomstandigheden en de veiligheidseisen van de toepassing.
Deel het vereiste koppel en toerental, bedrijfscyclus, stroomvoorziening, mechanische interface, besturingsprotocol en omgevingsomstandigheden met de fabrikant. Vraag een actueel gegevensblad aan en verduidelijk eventuele niet-vermelde specificaties voordat u een bestelling plaatst.
Bezoek de officiële productpagina van de Planetary Joint Module om een aanvraag in te dienen. Voor een nauwkeurige offerte geeft u uw doeltoepassing, de verwachte bestelhoeveelheid, de technische vereisten en het gewenste leveringsschema op.
Een planetaire gewrichtsmodule kan een praktische oplossing voor bewegingscontrole zijn voor robotapparatuur die geïntegreerde bediening, gecontroleerde koppeloverdracht en een kostenbewust systeemontwerp vereist. Door een frameloze koppelmotor, planetaire reductor, dubbele magnetische encoderfeedback en een speciale driver te combineren, biedt SEA MOTION een geïntegreerde optie voor ingenieurs die robotverbindingen en intelligente automatiseringsapparatuur ontwikkelen. Succesvolle implementatie hangt nog steeds af van het matchen van de geverifieerde specificaties van de module met de daadwerkelijke mechanische belasting, het bewegingsprofiel, de besturingsarchitectuur en de werkomgeving. Als u een planetaire gewrichtsmodule voor een nieuwe robot evalueert of een bestaand automatiseringssysteem upgradet, bekijk dan de technische vereisten met SEA MOTION enneem contact met ons opom productspecificaties, toepassingsgeschiktheid en een offerte voor uw project te bespreken.