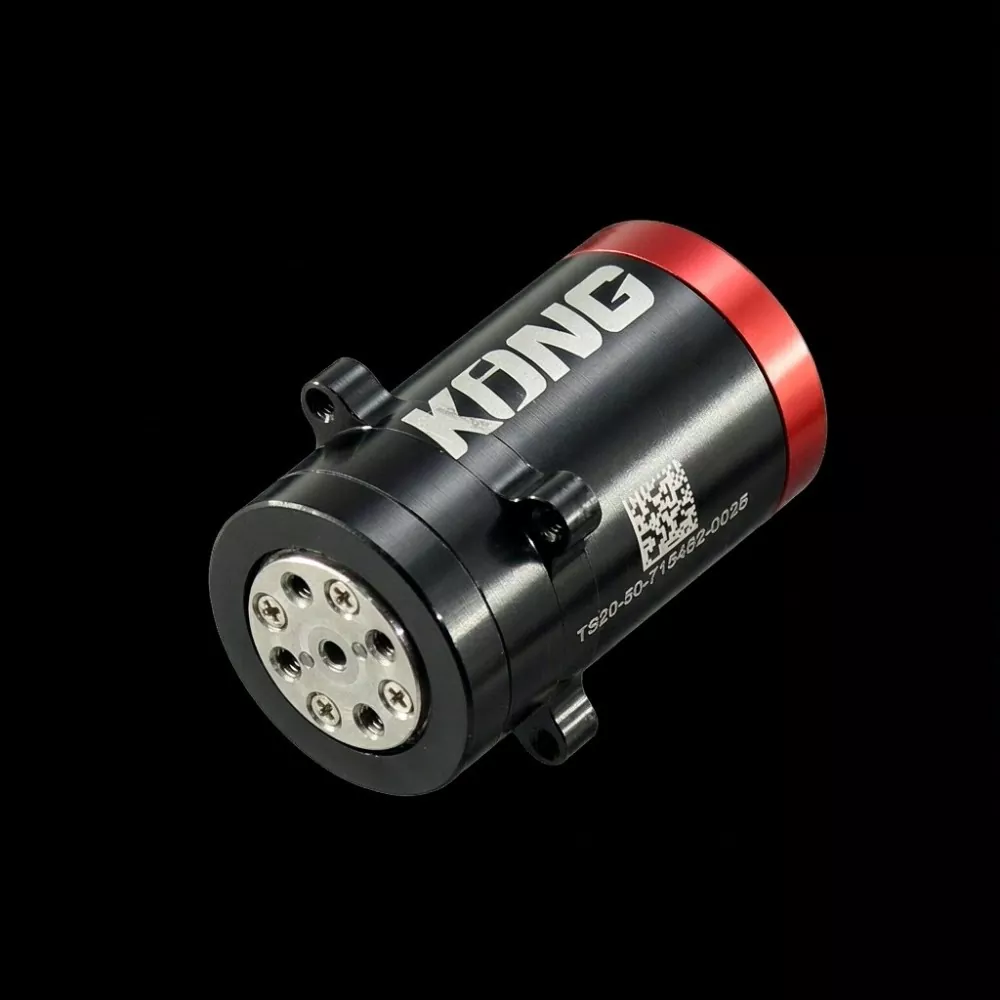
Nu robothanden steeds beter in staat zijn delicate manipulaties en mensachtige bewegingen uit te voeren, is het selecteren van de juiste gewrichtsactuator essentieel voor het bereiken van nauwkeurige bewegingen en betrouwbare forcefeedback.ZEE BEWEGINGbiedt geavanceerde motion control-oplossingen, waaronder deHandige handgewrichtsmodule, ontworpen om te voldoen aan de veeleisende eisen van compacte robothanden, grijpers met meerdere vingers en intelligente robotsystemen. De TS20-serie integreert een motor, reducer, dubbele encoders en een interne servoaandrijving in een uitzonderlijk compacte structuur, waardoor ingenieurs de systeemintegratie kunnen vereenvoudigen en tegelijkertijd de bewegingsnauwkeurigheid en besturingsflexibiliteit kunnen verbeteren.
Een behendige handgewrichtsmodule is een compacte geïntegreerde actuator waarmee robotvingers en mechanische gewrichten nauwkeurige, gecoördineerde bewegingen kunnen uitvoeren. Dit artikel onderzoekt de werkingsprincipes, essentiële technische specificaties, prestatievoordelen, toepassingsscenario's en selectieoverwegingen. Met de TS20-serie van SEA MOTION als voorbeeld wordt uitgelegd hoe een geïntegreerde gewrichtsmodule met een diameter van 20 mm feedback met hoge resolutie, lage speling, impedantiecontrole en snelle RS485-communicatie combineert om geavanceerde robotmanipulatie te ondersteunen.
1. Wat is een behendige handgewrichtsmodule?
2. Hoe werkt een behendige handgewrichtsmodule?
3. Belangrijkste technische specificaties en prestatievergelijking
4. Wat zijn de belangrijkste ontwerpvoordelen?
5. Waarom is impedantiecontrole belangrijk voor robothanden?
6. Belangrijke toepassingen in robotica en automatisering
7. Hoe u de juiste behendige handgewrichtsmodule kiest
8. Overwegingen bij installatie en onderhoud
A Handige handgewrichtsmoduleis een geïntegreerd bewegingscontrolecomponent dat speciaal is ontworpen om de gewrichten van robotvingers en andere compacte robotmechanismen aan te drijven. In tegenstelling tot conventionele motoren die aparte versnellingsbakken, encoders en externe aandrijfelektronica vereisen, combineert een geïntegreerde gewrichtsmodule deze essentiële componenten in één compact geheel.
Deze integratie is vooral belangrijk in robothanden omdat de beschikbare installatieruimte uiterst beperkt is. Elke vinger kan meerdere onafhankelijk bestuurde gewrichten bevatten, en het totale systeem moet een balans vinden tussen compacte afmetingen, een laag gewicht, voldoende koppel en nauwkeurige feedback.
De SEA MOTION TS20-serie voldoet aan deze vereisten via verschillende geïntegreerde technologieën:
Door deze componenten te integreren vereenvoudigt de module het mechanische en elektrische systeemontwerp en biedt tegelijkertijd de feedbackmogelijkheden die nodig zijn voor nauwkeurige robotmanipulatie.
Het werkingsprincipe van een behendige handgewrichtsmodule omvat gecoördineerde motorbediening, mechanische transmissie, encoderfeedback en gesloten-lusregeling.
Wanneer de hostcontroller een bewegingscommando verzendt, verwerkt de geïntegreerde aandrijving de doelpositie, snelheid, stijfheid, demping en voorwaarts koppel. De motor genereert vervolgens een rotatiebeweging, die door het precisiereductiemiddel gaat om het aangesloten robotgewricht aan te drijven.
Ondertussen meet het encodersysteem continu de bewegingsstatus. Met deze feedback kan de controller de werkelijke prestaties vergelijken met de opgedragen beweging en het motorvermogen dienovereenkomstig aanpassen.
De TS20 maakt gebruik van een dual-encoder-architectuur, waarbij feedback beschikbaar is vanaf tegenovergestelde uiteinden van de tandwieltrein. Deze opstelling helpt het besturingssysteem de beweging aan de uitgangszijde te observeren in plaats van uitsluitend te vertrouwen op metingen aan de motorzijde.
Het controleproces kan als volgt worden samengevat:
Deze geïntegreerde architectuur helpt robothanden gecoördineerde bewegingen en gecontroleerde interactie te bereiken met objecten van verschillende afmetingen, vormen en mechanische eigenschappen.
Technische specificaties hebben rechtstreeks invloed op de vraag of een gewrichtsactuator kan voldoen aan de mechanische en besturingsvereisten van een robothand. De SEA MOTION TS20 is verkrijgbaar in twee configuraties: TS20-50 en TS20-100. Beide modellen delen hetzelfde mechanische bereik, maar bieden verschillende koppel- en snelheidskarakteristieken.
| Technische parameter | TS20-50 | TS20-100 |
|---|---|---|
| Overbrengingsverhouding | 50:1 | 100:1 |
| Nominaal koppel | 0,7 N·m | 1,5 N·m |
| Piekkoppel | 2 N·m | 4 N·m |
| Piekkoppelduur | 300 ms | 300 ms |
| Maximale onbelaste snelheid | 31,4 rad/s | 15,7 rad/sec |
| Verzet | Minder dan 20 boogseconden | Minder dan 20 boogseconden |
| Encoder | Dubbele 24-bits | Dubbele 24-bits |
| Afmetingen | Ø20×35mm | Ø20×35mm |
| Holle boring | Ø1,7mm | Ø1,7mm |
| Gewicht | 35 gram | 35 gram |
| Nominale spanning | 24 V DC | 24 V DC |
| Mededeling | RS485 | RS485 |
| Achteruit bestuurbaar | Ja | Ja |
Naast mechanische prestaties bevat de TS20 een geavanceerde communicatie- en besturingsinterface:
Deze specificaties maken de module geschikt voor toepassingen die compacte mechanische integratie, feedback met hoge resolutie en responsieve bewegingsbesturing vereisen.
Het kiezen van een geschikte, behendige handgewrichtsmodule houdt meer in dan het vergelijken van het nominale koppel en het motortoerental. Mechanische afmetingen, feedbackarchitectuur, besturingsflexibiliteit en integratiecomplexiteit beïnvloeden ook de algehele prestaties van het robotsysteem.
De TS20 heeft een cilindrische behuizing met een diameter van slechts Ø20 mm en een lengte van 35 mm, met een totaalgewicht van 35 g. Dankzij deze compacte vormfactor kunnen ingenieurs actuatoren installeren binnen beperkte vingergewrichtsruimtes zonder de totale massa van de robothand aanzienlijk te vergroten.
Twee onafhankelijke 24-bits encoders bieden gedetailleerde bewegingsfeedback. Gecombineerd met meting aan de uitgangszijde en speling onder de 20 boogseconden ondersteunt deze architectuur nauwkeurige positiebewaking en verbeterde controle van kleine gewrichtsbewegingen.
De 50:1- en 100:1-configuraties delen dezelfde behuizing en Ø24 mm montageflens. Ingenieurs kunnen daarom verschillende koppel- en snelheidsvereisten evalueren zonder de mechanische hoofdmontagestructuur opnieuw te ontwerpen.
De ingebouwde veldgeoriënteerde besturingsaandrijving elimineert de noodzaak voor een aparte externe motordriver. De module werkt met een 24 VDC-voeding en een RS485-communicatieverbinding, waardoor het aantal componenten dat nodig is voor systeemintegratie wordt verminderd.
Dankzij de achteruitrijdbaarheid kan de uitgaande as reageren op externe krachten in plaats van zich te gedragen als een stijve, vergrendelde transmissie. Deze eigenschap is vooral waardevol wanneer een robotvinger onverwacht contact maakt met een object of de grijpkracht ervan moet aanpassen.
De holle boring van Ø1,7 mm creëert een speciaal freespad door de verbindingsas. Er kan een pees- of signaalkabel in worden geplaatst, waardoor ingenieurs de interne bedrading en mechanische transmissie-elementen binnen compacte robotassemblages kunnen organiseren.
Robothanden moeten vaak taken uitvoeren waarbij fysieke interactie betrokken is, zoals het vasthouden van kwetsbare voorwerpen, het manipuleren van gereedschap en het onderhouden van stabiel contact met onregelmatige oppervlakken. Positiecontrole alleen biedt mogelijk niet voldoende flexibiliteit voor deze operaties.
Impedantiecontrole zorgt ervoor dat een robotgewricht zijn reactie op positiefouten en externe krachten kan regelen. De TS20 ondersteunt een geïntegreerd impedantiecontrolemodel, uitgedrukt als:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Waar:
Door de stijfheid en demping aan te passen, kunnen ingenieurs verschillende mechanische responseigenschappen voor verschillende taken configureren.
Een robotvinger kan bijvoorbeeld een relatief meegaande reactie gebruiken bij het eerste contact met een object en de stijfheid vergroten wanneer een grotere positionele stabiliteit vereist is. Door Kp op nul te zetten, wordt koppelbrongedrag mogelijk, wat handig kan zijn voor krachtgestuurde vingertoepassingen.
Deze flexibiliteit maakt impedantiecontrole een belangrijke mogelijkheid voor geavanceerde robothanden die bewegingsnauwkeurigheid moeten balanceren met fysieke interactie.
De combinatie van compacte afmetingen, geïntegreerde elektronica en flexibele bediening maakt een handige handgewrichtsmodule bruikbaar voor verschillende precisiebewegingstoepassingen.
Voor elke robotvinger kunnen meerdere onafhankelijk bestuurde gewrichten nodig zijn. Compacte actuatoren helpen ontwerpers de vereiste aandrijfeenheden over de vingerstructuur te verdelen, terwijl het juiste gewicht en mechanische bereik behouden blijven.
Kleine humanoïde robots hebben lichtgewicht en responsieve gewrichten nodig om natuurlijke bewegingen en objectmanipulatie te ondersteunen. Geïntegreerde gewrichtsmodules kunnen het ontwerp van handen en andere compacte scharniermechanismen vereenvoudigen.
Industriële en onderzoeksgrijpers moeten vaak objecten met verschillende afmetingen en oppervlakte-eigenschappen hanteren. Instelbare stijfheid, koppelregeling en encoderfeedback ondersteunen beter aanpasbare grijpstrategieën.
Compacte robotarmen die in laboratoria, onderwijsomgevingen en onderzoeksfaciliteiten worden gebruikt, profiteren van geïntegreerde actuatoren die de complexiteit van de bedrading verminderen en de mechanische assemblage vereenvoudigen.
In gespecialiseerde positioneringssystemen en microservoassemblages in de lucht- en ruimtevaart maken de beperkte installatieruimte en strenge massa-eisen compacte motion control-componenten bijzonder waardevol. De daadwerkelijke geschiktheid hangt af van de milieu-, veiligheids- en prestatievalidatie-eisen van de toepassing.
Het selecteren van een geschikte verbindingsmodule vereist een uitgebreide evaluatie van de mechanische structuur, bewegingsvereisten, besturingsarchitectuur en bedieningsomgeving.
Houd rekening met de volgende factoren voordat u een aankoopbeslissing neemt:
De overbrengingsverhouding is een van de belangrijkste overwegingen bij het kiezen van een TS20-configuratie.
Beide configuraties delen dezelfde mechanische afmetingen en montage-interface, waardoor ingenieurs hun prestaties tijdens het prototypen kunnen vergelijken zonder het mechanische basisontwerp te veranderen.
Een correcte installatie is essentieel voor het behoud van de mechanische nauwkeurigheid en operationele betrouwbaarheid van een precisieverbindingsmodule.
Bij het installeren van de SEA MOTION TS20 moeten ingenieurs bijzondere aandacht besteden aan de volgende details:
De TS20 bevat ook beveiligingsfuncties voor overstroom, overspanning, onderspanning, tijdelijke overspanning, FET-overtemperatuur, motor-overtemperatuur en encoderfouten. Ingenieurs moeten tijdens de inbedrijfstelling van het systeem de procedures voor foutafhandeling en de bedrijfslimieten doornemen.
Voor transport worden individuele eenheden verpakt in antistatische zakken, opgevuld met beschermend schuim en in aparte dozen geplaatst om de uitgangsflens en elektrische aansluitingen te helpen beschermen.
A: De belangrijkste functie is het bieden van gecontroleerde rotatiebewegingen en feedback voor robotvingergewrichten. Het stelt robothanden in staat nauwkeurige positionering, gecoördineerde vingerbewegingen en instelbare krachtinteractie met objecten uit te voeren.
A: Een geïntegreerde verbindingsmodule combineert de motor, het reductiemiddel, het encodersysteem en de aandrijfelektronica in één geheel. Dit vermindert de vereisten voor externe bedrading en componenten en biedt tegelijkertijd een compactere oplossing voor robotmechanismen met beperkte ruimte.
A: Het belangrijkste verschil is de overbrengingsverhouding. De TS20-50 levert een nominaal koppel van 0,7 N·m en een maximale nullastsnelheid van 31,4 rad/s, terwijl de TS20-100 een nominaal koppel van 1,5 N·m en een maximale nullastsnelheid van 15,7 rad/s levert. Beide modellen hebben dezelfde afmetingen en gewicht.
A: Nee. De TS20 integreert zijn veldgerichte besturingsaandrijving in de gezamenlijke module. Voor gebruik is een 24 VDC-voeding en een RS485-communicatieverbinding vereist.
A: De TS20 ondersteunt RS485-communicatie met 7,5 Mbps en gebruikt het MIT-impedantiemodusprotocol, versie 3.4. De opdracht- en antwoordframes zijn 14 bytes lang en bevatten CRC16-CCITT-verificatie.
EEN: Ja. De compacte structuur van Ø20 mm x 35 mm, het gewicht van 35 g en de configureerbare apparaat-ID's maken hem geschikt voor integratie in robothanden met meerdere vingers en compacte grijpersystemen.
EEN: Ja. Kabelgeleiders kunnen worden afgesloten volgens de gespecificeerde lengtes, en connectoren kunnen aan de eindkap worden toegevoegd voor volumeproductievereisten.
A: De vermelde productinformatie vermeldt een minimale bestelhoeveelheid van 5 stuks en een levertijd van ongeveer 4 weken. Kopers moeten bij het aanvragen van een offerte het meest recente productieschema en de leveringsvoorwaarden bevestigen.
A: De prijs is afhankelijk van de geselecteerde overbrengingsverhouding, de vereisten voor kabelafsluiting en de bestelhoeveelheid. Kopers kunnen hun voorkeursconfiguratie en geschatte jaarlijkse vraag aan SEA MOTION doorgeven voor een offerte.
De prestaties van een moderne robothand zijn sterk afhankelijk van de kwaliteit van de gezamenlijke bedienings- en feedbacksystemen. Een goed ontworpenHandige handgewrichtsmodulemoeten compacte afmetingen, voldoende koppel, nauwkeurige detectie, responsieve communicatie en flexibele besturing combineren om aan de steeds veeleisender wordende robottoepassingen te voldoen.
De SEA MOTION TS20-serie brengt deze mogelijkheden samen via de geïntegreerde motor, precisiereductiemiddel, dubbele 24-bit encoders en ingebouwde FOC-aandrijving. Met twee opties voor overbrengingsverhoudingen, een speling van minder dan 20 boogseconden, een uitvoer die naar achteren kan worden bestuurd en snelle RS485-communicatie, biedt het ingenieurs een praktische motion control-oplossing voor behendige handen, grijpers met meerdere vingers en andere compacte robotmechanismen.
Naarmate de robottechnologie zich blijft ontwikkelen, zal het selecteren van een geschikte gewrichtsmodule een belangrijke stap blijven in het verbeteren van de manipulatieprecisie, mechanische integratie en algehele systeemprestaties.
Op zoek naar een betrouwbare, behendige handgewrichtsmodule voor uw volgende robotproject?ZEE BEWEGING biedt geïntegreerde motion control-oplossingen en configureerbare TS20-verbindingsmodules om verschillende technische en toepassingsvereisten te ondersteunen. Of u nu een humanoïde robothand, een precisiegrijper of een compacte robotarm ontwikkelt, ons team kan u helpen bij het evalueren van overbrengingsverhoudingen, koppelvereisten, montageafmetingen en communicatiecompatibiliteit. Ontdek vandaag nog onze Dexterous Hand Joint Module-productdetailsneem contact met ons opom uw technische wensen te bespreken, een monster aan te vragen of een offerte op maat te verkrijgen.