Artikelsamenvatting: A Frameloze koppelmotoris ontworpen voor toepassingen waarbij conventionele motoren, versnellingsbakken, riemen en koppelingen ongewenste mechanische beperkingen creëren. Door de rotor en stator te scheiden en ze rechtstreeks in de machinestructuur te integreren, kan deze motorarchitectuur een hoge koppeldichtheid, lage mechanische speling, compacte installatie, soepele rotatie en responsieve bediening leveren. In dit artikel wordt uitgelegd hoe frameloze koppelmotoren werken, waarom ze waardevol zijn in veeleisende bewegingssystemen, waar ingenieurs rekening mee moeten houden bij de selectie en integratie, en hoe SEA MOTION op maat gemaakte oplossingen ondersteunt voor robotica, werktuigmachines, halfgeleiderapparatuur, medische systemen en andere precisietoepassingen.
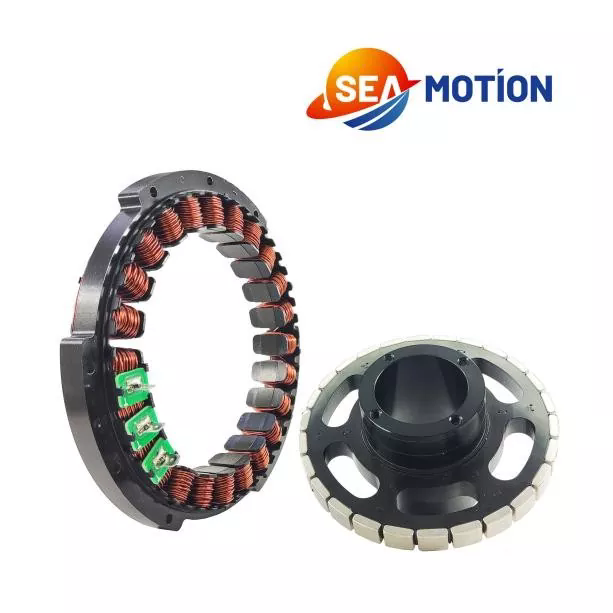
Een frameloze koppelmotor is een synchrone motor met permanente magneet die wordt geleverd zonder de conventionele motorbehuizing, geïntegreerde lagers of ingebouwd feedbackapparaat. In plaats van een volledig gesloten motor te ontvangen, ontvangt de machinebouwer de primaire elektromagnetische componenten (meestal een stator en rotor) die rechtstreeks in de uiteindelijke mechanische structuur kunnen worden geïntegreerd.
Deze configuratie geeft ontwerpers veel meer vrijheid over de architectuur van een bewegingssysteem. De motor kan worden geïnstalleerd rond een draaigewricht, in een robotas, onder een draaitafel of rond een precisiemechanisme waarbij de beschikbare installatieruimte beperkt is.
In tegenstelling tot een traditionele motor die normaal gesproken vermogen overbrengt via een versnellingsbak, riem, katrol, koppeling of ander transmissiecomponent, kan een frameloze koppelmotor de belasting rechtstreeks aandrijven. Het verwijderen van deze tussenliggende mechanische elementen kan de mechanische flexibiliteit, transmissieverliezen, speling, trillingen en onderhoudsvereisten verminderen.
Bij hoogwaardige apparatuur is het doel niet simpelweg het produceren van roterende bewegingen. De echte uitdaging is om die beweging te produceren met het vereiste koppel, snelheid, stijfheid, herhaalbaarheid, soepelheid en respons binnen een beperkt mechanisch bereik.
Dit is waar de frameloze architectuur bijzonder nuttig wordt.
Het werkingsprincipe is gebaseerd op elektromagnetische interactie tussen de permanentmagneetrotor en de bekrachtigde statorwikkelingen.
De stator bevat de elektrische wikkelingen die een roterend magnetisch veld genereren wanneer gecontroleerde stroom wordt geleverd. De rotor bevat permanente magneten die interageren met dit magnetische veld en een rotatiekoppel produceren.
Omdat de rotor en stator als afzonderlijke componenten worden geleverd, kan de omringende machinestructuur effectief onderdeel worden van het motorsamenstel.
Een typisch systeem bevat:
Het resultaat is een sterk geïntegreerd bewegingssysteem waarbij de motor niet langer een onafhankelijk mechanisch pakket is. In plaats daarvan wordt het een integraal onderdeel van de machine.
Deze aanpak is vooral waardevol wanneer ingenieurs een grote holle as, compacte axiale afmetingen, grote uitgangsdiameter of directe aandrijffunctionaliteit nodig hebben.
Het belangrijkste voordeel van een frameloze koppelmotor is ontwerpflexibiliteit. Er zijn echter verschillende extra voordelen die deze architectuur aantrekkelijk kunnen maken voor precisiemachines.
De koppeldichtheid is vooral belangrijk wanneer de motor in een klein mechanisch omhulsel moet passen. Een op de juiste wijze geselecteerde frameloze motor kan een substantieel koppel leveren zonder dat de fysieke ruimte nodig is die gepaard gaat met een conventioneel motor- en transmissiesamenstel.
Directe aandrijving elimineert veel componenten die traditioneel worden gebruikt om rotatievermogen over te brengen. Er is geen noodzaak voor een versnellingsbak om simpelweg het koppel te verhogen of de snelheid te verlagen, wanneer de motor kan worden geselecteerd en geregeld voor het vereiste werkpunt.
Dit kan de mechanische architectuur vereenvoudigen en het aantal componenten verminderen dat mechanische fouten kan veroorzaken.
Tandwielmechanismen kunnen speling veroorzaken, vooral als componenten verslijten of als de transmissie meerdere fasen vereist. Een configuratie met directe aandrijving vermijdt tandspeling als bron van positioneringsfouten.
Voor toepassingen zoals robotgewrichten en precisiedraaitafels kan dit een groot voordeel zijn.
Omdat de motor geen traditionele behuizing nodig heeft, kunnen ontwerpers de elektromagnetische assemblage in de beschikbare structurele ruimte integreren. Dit is handig als de verpakkingsbeperkingen ernstig zijn.
Lage cogging-eigenschappen en geschikte besturingsalgoritmen kunnen bijdragen aan een soepele rotatie. Dit is waardevol voor apparatuur waarbij trillingen, snelheidsrimpels of koppelverstoringen de kwaliteit van het eindproduct kunnen beïnvloeden.
Een frameloze motor dwingt de integrator niet om één specifiek feedbackapparaat te gebruiken. De encoder kan worden geselecteerd op basis van de vereiste resolutie, nauwkeurigheid, omgevingsomstandigheden, communicatieprotocol en machinearchitectuur.
Deze flexibiliteit is nuttig voor OEM's die verschillende machineplatforms ontwikkelen rond een gemeenschappelijke motorfamilie.
Frameloze koppelmotoren zijn bijzonder geschikt voor toepassingen die een hoog koppel, een compacte constructie, directe aandrijving en nauwkeurige rotatiecontrole vereisen.
| Sollicitatie | Waarom frameloos ontwerp waardevol is | Typische ontwerpprioriteit |
|---|---|---|
| Robotachtige gewrichten | Compacte integratie en directe koppeloverdracht | Koppeldichtheid, stijfheid, positienauwkeurigheid |
| Werktuigmachines | Directe roterende aandrijving met verminderde transmissiefout | Precisie, snelheidsstabiliteit, thermische prestaties |
| Draaitafels | Compacte schijfarchitecturen met een groot diafragma | Koppel, herhaalbaarheid, slingering |
| Medische apparatuur | Compacte en soepel gecontroleerde beweging | Lage trillingen, betrouwbaarheid, netheid |
| Halfgeleiderapparatuur | Hoge precisie binnen beperkte installatieruimte | Positiestabiliteit, thermische controle, netheid |
| Precisie automatisering | Flexibele mechanische integratie | Dynamische respons en herhaalbaarheid |
In de robotica kan de motor bijvoorbeeld rechtstreeks in een verbinding worden geïnstalleerd en worden gecombineerd met de eigen lagers, behuizing, encoder en structurele componenten van de ontwerper. Dit kan een compactere verbinding opleveren dan het gebruik van een complete motor.
Bij roterende precisieapparatuur kan directe aandrijving ook het aantal mechanische interfaces tussen de motor en de werkbelasting verminderen.
De motorselectie moet beginnen met de werkelijke belastingsvereisten en niet alleen met het nominale koppel van de motor. Een motor die op basis van het piekkoppel geschikt lijkt, kan slecht presteren als continue thermische belasting, acceleratievereisten of feedbacknauwkeurigheid over het hoofd worden gezien.
Ingenieurs moeten de volgende parameters evalueren.
Het is ook belangrijk om onderscheid te maken tussen de theoretische capaciteiten van een motor en de prestaties ervan in de voltooide machine. Lagerwrijving, structurele stijfheid, warmteafvoer, encoderinstallatie, rotorbalancering en afstelling van de aandrijving kunnen allemaal het eindresultaat beïnvloeden.
Warmte is een van de belangrijkste technische overwegingen bij het ontwerpen van een bewegingssysteem met directe aandrijving.
Elektrische weerstand in de statorwikkelingen genereert tijdens bedrijf warmte. Naarmate de temperatuur van de wikkeling stijgt, neemt ook de elektrische weerstand toe, wat de efficiëntie en het beschikbare continue koppel kan beïnvloeden.
Voor toepassingen die een aanhoudend hoog koppel vereisen, overwegen ingenieurs doorgaans actieve vloeistofkoeling geïntegreerd in de statorstructuur. Water- of water-glycolkoeling kan een gecontroleerd pad bieden voor het verwijderen van warmte uit het motorsamenstel.
Voor toepassingen met een lager vermogen kan natuurlijke convectie of geforceerde luchtkoeling voldoende zijn, afhankelijk van de motorgrootte, installatieomstandigheden, omgevingstemperatuur en inschakelduur.
Bij een praktisch thermisch ontwerp moet rekening worden gehouden met:
Temperatuurdetectie moet ook worden geïntegreerd in de regelstrategie. Als de wikkelingstemperatuur de toegestane limiet nadert, kan de frequentieregelaar de stroom- of koppelvraag verminderen om de motor te beschermen.
Voor halfgeleider-, laboratorium-, medische of cleanroomapparatuur kan het ontwerp van de koeling extra aandacht vereisen, omdat de koeloplossing geen verontreiniging of ongewenste deeltjes in de werkomgeving mag introduceren.
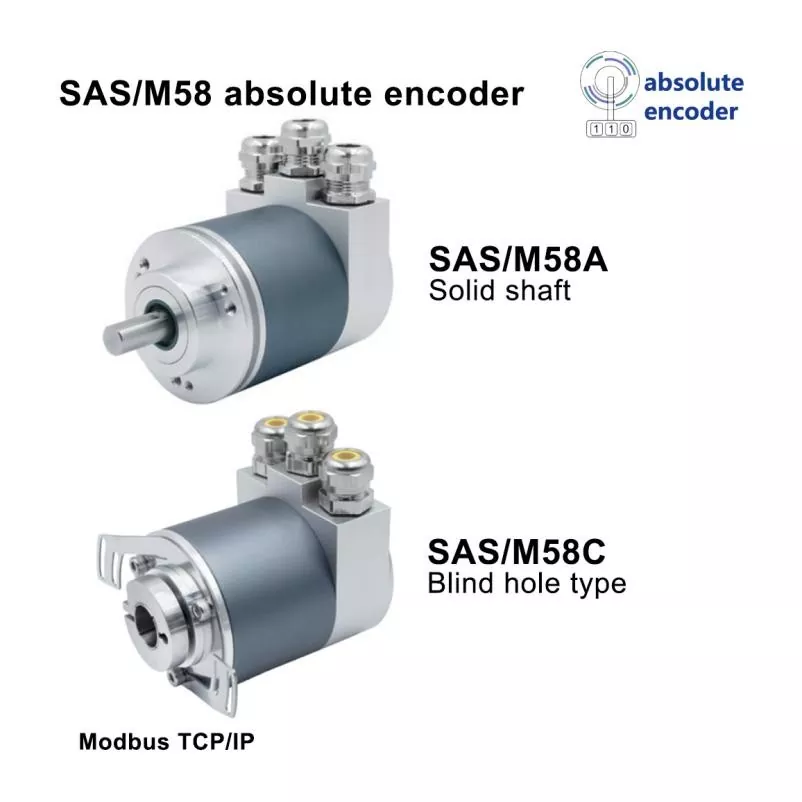
Een frameloze koppelmotor heeft normaal gesproken geen ingebouwde encoder. Dit geeft machineontwerpers de vrijheid om een feedbacktechnologie te selecteren die past bij het uiteindelijke systeem.
Mogelijke feedbacktechnologieën zijn onder meer optische, magnetische, inductieve en absolute encodersystemen. De juiste keuze hangt af van de vereiste positieresolutie, omgevingsomstandigheden, communicatieprotocol, snelheid, kosten en mechanische opstelling.
Feedback met hoge resolutie is vooral belangrijk wanneer de toepassing extreem soepele bewegingen of nauwkeurige hoekpositionering vereist.
De encoder mag niet als een onafhankelijk onderdeel worden behandeld. De motor, encoder, aandrijving, lagersysteem en machinestructuur moeten als één besturingssysteem werken.
Een encoder kan bijvoorbeeld een uitstekende nominale resolutie bieden, maar nog steeds onbevredigende systeemprestaties leveren als de mechanische montage ervan excentriciteit of slingering introduceert. Op dezelfde manier kan een krachtige motor zijn potentieel niet waarmaken als de servoparameters slecht zijn afgestemd.
Daarom moet feedbackintegratie worden overwogen tijdens de mechanische ontwerpfase en niet worden toegevoegd nadat de motor al is geselecteerd.
Frameloze constructie creëert ontwerpvrijheid, maar legt ook meer verantwoordelijkheid bij de machinebouwer. De omringende mechanische structuur wordt een belangrijk onderdeel van het motorsysteem.
Een aantal gebieden verdienen bijzondere aandacht.
De rotor en stator moeten tijdens het hele bedrijf de vereiste luchtspleet behouden. Overmatige excentriciteit kan de elektromagnetische prestaties beïnvloeden en kan de trillingen of het mechanische risico vergroten.
Een flexibele montagestructuur kan de voordelen van een krachtige motor in gevaar brengen. Structurele vervorming onder belasting kan een bron van positioneringsfouten worden, zelfs als de motor zelf uitstekende elektromagnetische eigenschappen heeft.
Omdat de frameloze motor normaal gesproken geen lagers bevat, moet de machineontwerper lagers selecteren op basis van radiale belasting, axiale belasting, snelheid, stijfheid, levensverwachting en nauwkeurigheidsvereisten.
Toepassingen bij hoge snelheden vereisen zorgvuldige aandacht voor de rotorbalans. Mechanische onbalans kan trillingen veroorzaken en de kwaliteit van de bewegingscontrole verminderen.
Voor holle-assystemen kan de beschikbare binnendiameter een handig pad bieden voor kabels, pneumatische leidingen, optische componenten of andere machine-elementen. Kabelbewegingen moeten niettemin zorgvuldig worden geëvalueerd om interferentie met roterende componenten te voorkomen.
ZEE BEWEGINGbiedt frameloze koppelmotoroplossingen voor hoogwaardige motion-control-toepassingen waarbij standaardmotoren mogelijk niet voldoende integratieflexibiliteit bieden.
Volgens de productinformatie is de frameloze motorbenadering van SEA MOTION bedoeld voor industrieën zoals robotica, werktuigmachines, halfgeleiderapparatuur, medische apparatuur, universiteiten, onderzoeksinstellingen en geavanceerde productie. Het bedrijf ondersteunt zowel standaardproducten als toepassingsspecifiek maatwerk.
Maatwerk kan belangrijk zijn wanneer een standaardmotor niet past in het beschikbare mechanische bereik. Afhankelijk van de toepassingsvereisten kunnen wijzigingen betrekking hebben op axiale afmetingen, binnendiameter, wikkelopstellingen, spanningsvereisten en feedbackgerelateerde configuraties.
Voor OEM-projecten kan deze technische ondersteuning de kloof tussen de componentselectie en de uiteindelijke machine-integratie verkleinen. In plaats van een motor alleen op basis van een catalogusnummer te selecteren, kunnen ingenieurs de motor evalueren als onderdeel van de volledige bewegingsarchitectuur.
ZEE BEWEGING beschrijft ook testprocedures met betrekking tot elektrische kenmerken en rotorprestaties, waarbij productiecontroles worden toegepast op belangrijke motorparameters. De documentatieondersteuning omvat technische tekeningen, 3D-bestanden, integratie-informatie en schijfgerelateerde materialen.
Dit soort technische ondersteuning is vooral waardevol voor OEM's die moeten overstappen van prototypeontwikkeling naar herhaalbare productie zonder het volledige bewegingssysteem opnieuw te ontwerpen.
| Factor | Frameloze koppelmotor | Conventionele motor |
|---|---|---|
| Mechanische integratie | Zeer aanpasbaar | Meestal op basis van vaste behuizingsafmetingen |
| Overdragen | Zeer geschikt voor directe aandrijving | Mogelijk is een koppeling, riem of versnellingsbak vereist |
| Verzet | Kan transmissiegerelateerde speling minimaliseren | Kan afhankelijk zijn van transmissiecomponenten |
| Feedback | Flexibele encoderselectie | Vaak vooraf bepaald of geïntegreerd |
| Huisvesting | Geleverd door machineontwerper | Geïntegreerd door motorfabrikant |
| Maatwerk | Hoog | Over het algemeen beperkter |
| Installatie | Vereist een grotere technische verantwoordelijkheid | Meestal eenvoudiger |
| Ideaal gebruik | Compacte, krachtige, geïntegreerde machines | Motortoepassingen voor algemeen gebruik |
De vergelijking betekent niet dat frameloze motoren automatisch beter zijn voor elke machine. Een motor met conventionele behuizing kan de meer praktische keuze zijn wanneer snelle installatie, gestandaardiseerde montage of eenvoudig onderhoud het primaire doel is.
De frameloze architectuur wordt vooral aantrekkelijk wanneer verpakking, directe aandrijving, koppeldichtheid, precisie en integratie op systeemniveau belangrijker zijn dan plug-and-play-installatie.
Voordat ingenieurs een frameloze koppelmotor voor productie goedkeuren, moeten ze het volledige systeem beoordelen in plaats van de motor afzonderlijk te beoordelen.
Deze checklist helpt een veelvoorkomend technisch probleem te voorkomen: het selecteren van een motor die voldoet aan de nominale koppelvereiste, maar niet voldoet aan de echte mechanische, thermische of besturingsvereisten van de voltooide machine.
Een standaard servomotor wordt normaal gesproken geleverd als een compleet mechanisch pakket met behuizing, lagers en vaak een geïntegreerd feedbackapparaat. Een frameloze koppelmotor biedt afzonderlijke rotor- en statorcomponenten, zodat de machinebouwer de omringende behuizing, lageropstelling en feedbacksysteem kan ontwerpen.
De meeste precisietoepassingen vereisen feedback voor gesloten-lusregeling, hoewel de exacte sensor afhankelijk is van de toepassing. Omdat de encoder niet inherent aan het motorpakket is bevestigd, kunnen ingenieurs feedback selecteren op basis van nauwkeurigheid, resolutie, omgevings- en communicatievereisten.
Ja. Directe aandrijving is een van de belangrijkste redenen waarom ingenieurs voor deze architectuur kiezen. De motor kan rechtstreeks met de roterende belasting worden geïntegreerd, waardoor mechanische transmissiecomponenten zoals versnellingsbakken, riemen en koppelingen worden vermeden waar de toepassing dit toelaat.
Koeling is van cruciaal belang wanneer de motor continu met een hoog koppel werkt. De vereiste oplossing is afhankelijk van de inschakelduur, motorafmetingen, omgevingsomstandigheden, installatiestructuur en toegestane wikkelingstemperatuur. Vloeistofkoeling wordt vaak overwogen voor veeleisende toepassingen met continu gebruik.
Ja. SEA MOTION beschrijft ondersteuning voor op maat gemaakte motorconfiguraties, inclusief maatveranderingen, wikkelingsaanpassingen, aanpassingen aan de binnendiameter en feedbackgerelateerde integratie voor OEM-toepassingen.
Ze zijn zeer geschikt voor veel robotverbindingsontwerpen, omdat de rotor en stator rechtstreeks in de verbindingsstructuur kunnen worden opgenomen. Dit kan helpen de pakketgrootte te verkleinen en tegelijkertijd directe koppeloverdracht en flexibele encoderintegratie te bieden.
Ingenieurs moeten rekening houden met warmteafvoer, lagermaterialen, smering, kabelgeleiding, oppervlaktereinheid, deeltjesgeneratie en de compatibiliteit van de volledige assemblage met de cleanroomomgeving. Koelsystemen moeten ook zo worden ontworpen dat de introductie van ongewenste deeltjes of verontreiniging wordt vermeden.
Bij geschikte toepassingen wel. Een frameloze motor met directe aandrijving kan de versnellingsbak en de bijbehorende transmissiecomponenten elimineren. De motor moet echter voldoende continu en piekkoppel leveren bij de vereiste snelheid, en de machineconstructie en lagers moeten zijn ontworpen om de resulterende belasting aan te kunnen.
Een frameloze koppelmotor biedt een andere manier om het ontwerp van bewegingssystemen te benaderen. In plaats van de motor als een op zichzelf staand onderdeel te behandelen, kan de motor onderdeel worden van de mechanische architectuur van de machine.
Door een afzonderlijke rotor en stator te combineren met een passend lagersysteem, encoder, aandrijving, koeloplossing en structureel ontwerp, kunnen ingenieurs compacte systemen met directe aandrijving creëren met een hoge koppeldichtheid, lage transmissiegerelateerde speling, soepele beweging en sterke regelprestaties.
De belangrijkste overweging is engineering op systeemniveau. Koppel, snelheid, traagheid, thermisch gedrag, feedbackresolutie, mechanische stijfheid, uitlijning, lagerprestaties en aandrijfcompatibiliteit moeten allemaal samen worden geëvalueerd.
Voor OEM's en fabrikanten van apparatuur die robotgewrichten, precisiedraaitafels, werktuigmachines, halfgeleiderapparatuur, medische apparatuur en geavanceerde automatiseringssystemen ontwikkelen, kan de juiste motorarchitectuur een aanzienlijk effect hebben op de omvang, prestaties, betrouwbaarheid en onderhoudbaarheid op lange termijn van de uiteindelijke machine.
ZEE BEWEGINGbiedt frameloze koppelmotoroplossingen met maatwerk en technische ondersteuning voor veeleisende motion control-toepassingen. Als u een nieuw precisiebewegingsplatform ontwikkelt of een motor nodig heeft die in een specifiek mechanisch bereik past,neem contact met ons opom uw koppel, snelheid, afmetingen, feedback, koeling en integratievereisten te bespreken.