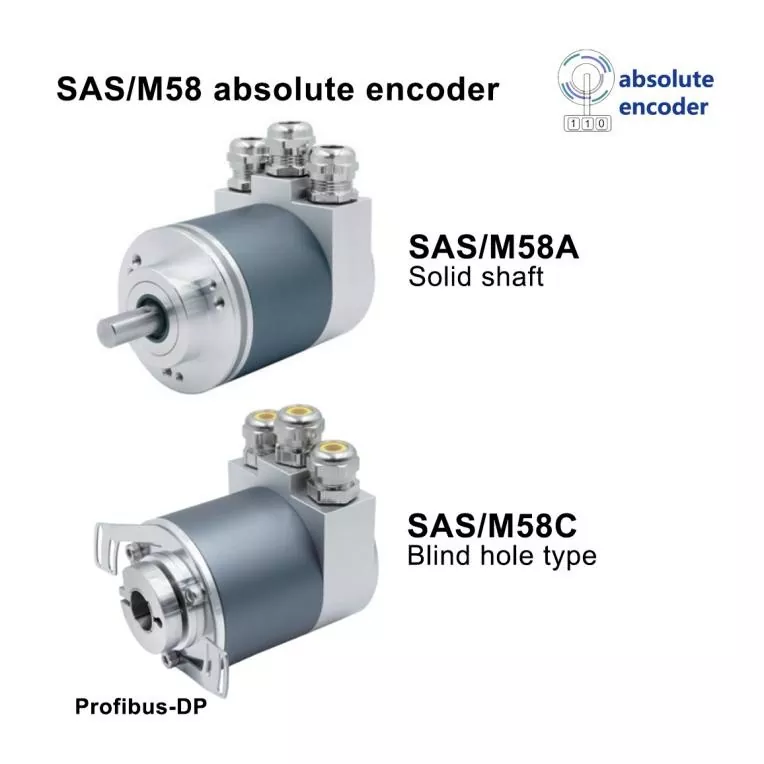
Jingyuebiedt geavanceerde motion control-oplossingen voor veeleisende automatiseringstoepassingen. DeAbsolute Multi Turn foto-elektrische encodercombineert optische feedback met hoge resolutie, multi-turn positiemeting en een compact ontwerp om ingenieurs te helpen nauwkeurige roterende positionering te realiseren in apparatuur met beperkte ruimte.
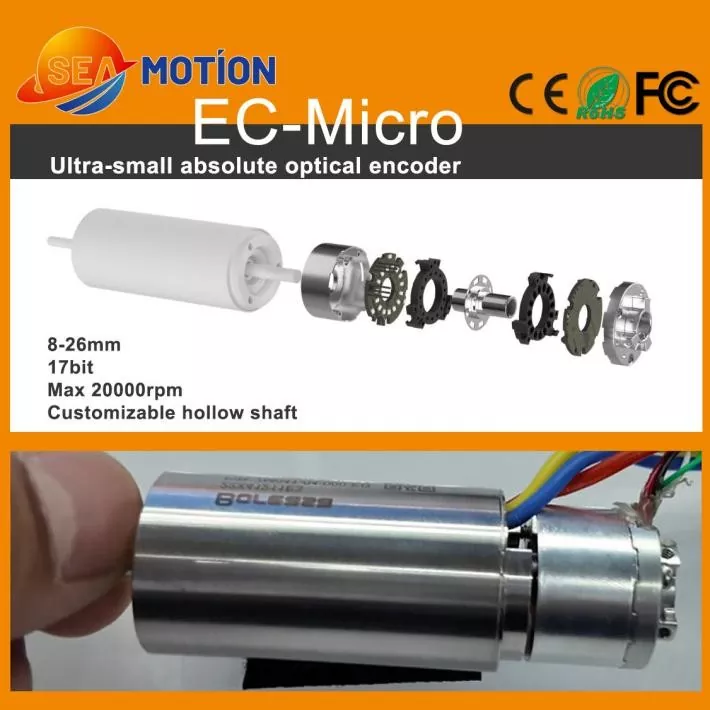
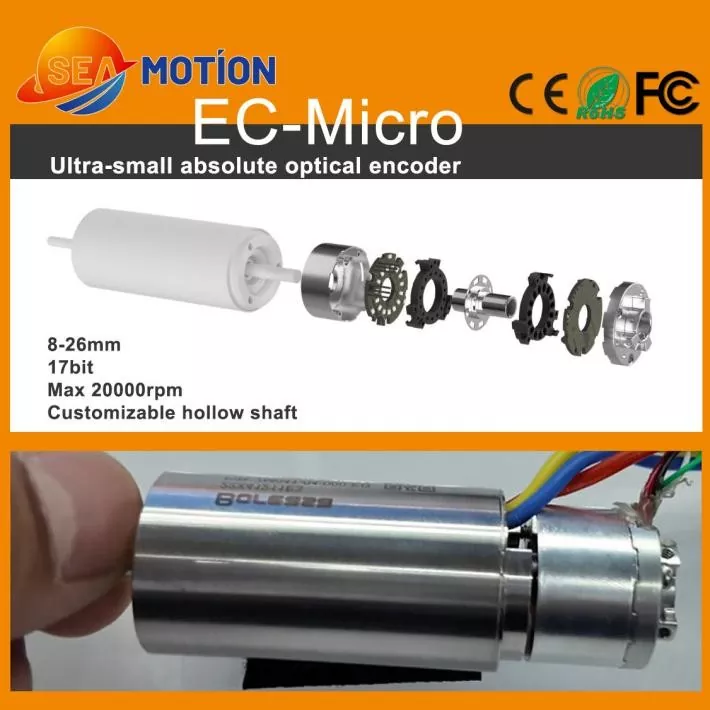
Een absolute multi-turn foto-elektrische encoder is een nauwkeurig feedbackapparaat dat zowel de hoekpositie binnen een enkele omwenteling als het aantal omwentelingen van een roterende as meet. Door optische detectie te combineren met absolute positiecodering, ondersteunt het nauwkeurige bewegingsmonitoring in miniatuurservomotoren, robothanden en geavanceerde automatiseringssystemen. De EC-Micro-serie die verband houdt met de motion control-toeleveringsketen van Jingyue biedt een buitendiameterbereik van 8-26 mm, 17-bit resolutie, RS485-communicatie en een maximaal toegestane snelheid van 20.000 RPM. In dit artikel worden de werkingsprincipes, technische specificaties, toepassingsvoordelen en selectieoverwegingen uitgelegd, zodat ingenieurs een geschikte encoder kunnen vinden voor hun motion control-vereisten.
Inhoudsopgave
- Wat is een absolute Multi Turn foto-elektrische encoder?
- Hoe werkt de encoder?
- Belangrijkste technische specificaties
- Belangrijkste voordelen voor precisiebewegingsbediening
- Industriële toepassingen en gebruiksscenario's
- Hoe u de juiste encoder selecteert
- Installatie- en integratieoverwegingen
- Veelgestelde vragen
- Conclusie: Vind de juiste oplossing voor bewegingsfeedback
Wat is een absolute Multi Turn foto-elektrische encoder?
Een absolute multi-turn foto-elektrische encoder is een optische positiesensor die is ontworpen om de asrotatie over meerdere omwentelingen te meten. In tegenstelling tot een incrementele encoder, die voornamelijk positieveranderingen door middel van pulsen rapporteert, wijst een absolute encoder een digitale positiewaarde toe aan een specifieke hoeklocatie. Een multi-turn-model vertegenwoordigt ook het aantal voltooide rotaties binnen het ondersteunde meetbereik.
Deze combinatie maakt de encoder bijzonder nuttig wanneer een machine zijn positie nauwkeurig moet identificeren zonder uitsluitend te vertrouwen op het tellen van bewegingen vanaf een referentiepunt. De controller kan de gerapporteerde positie gebruiken ter ondersteuning van positionering, synchronisatie en motion control met gesloten lus.
De EC-Micro-serie is ontworpen voor compacte installaties waar conventionele feedbackapparaten mogelijk te veel ruimte in beslag nemen. De kleine vormfactor en de aanpasbare holle-asstructuur helpen ingenieurs positiefeedback te integreren in miniatuurmotoren en dicht op elkaar geplaatste mechanische assemblages.
Bezoek de productpagina van de Absolute Multi Turn Photoelectric Encoder voor aanvullende productinformatie.
Hoe werkt de encoder?
Een foto-elektrische encoder gebruikt optische componenten om veranderingen in de relatieve positie van een gecodeerde schijf of optisch patroon te detecteren. Terwijl de as draait, leest het optische detectiesysteem het patroon en zet de gedetecteerde informatie om in elektrische signalen. Interne verwerkingselektronica produceert vervolgens digitale positiegegevens voor de aangesloten controller.
In een absolute multi-turn encoder omvat de gerapporteerde informatie twee belangrijke elementen:
- Enkele draaipositie:Identificeert de hoeklocatie van de as binnen één volledige omwenteling.
- Multi-turn positie:Vertegenwoordigt het totale aantal omwentelingen binnen het gespecificeerde meetbereik van de encoder.
Met deze waarden kan de bewegingscontroller de aspositie over een groter werkbereik interpreteren. De exacte methode die wordt gebruikt om afslaginformatie te behouden of te herstellen, is afhankelijk van de interne architectuur en het productontwerp van de encoder. Ingenieurs moeten het gespecificeerde gedrag na een stroomonderbreking bevestigen in plaats van aan te nemen dat elke multi-turn encoder op dezelfde manier werkt.
Optische detectie kan ook voordelen bieden in omgevingen waar magnetische interferentie andere detectietechnologieën beïnvloedt. De algehele prestaties zijn echter nog steeds afhankelijk van de installatiekwaliteit, het beheer van elektrische ruis, de mechanische uitlijning en de gespecificeerde bedrijfsomstandigheden van de encoder.
Belangrijkste technische specificaties van de EC-Micro-serie
Door technische parameters vóór aanschaf te evalueren, kunnen ingenieurs de mechanische compatibiliteit, communicatievereisten en verwachte positioneringsprestaties verifiëren. De volgende specificaties zijn gepubliceerd voor de EC-Micro miniatuur absolute multi-turn foto-elektrische encoder.
| Parameter | Specificatie | Technische overweging |
|---|---|---|
| Buitendiameter | 8–26 mm | Ondersteunt compacte apparatuurlay-outs |
| Referentie afmetingen | Ø19mm×14,5mm | Bevestig de geselecteerde configuratie |
| Oplossing | 17 bits | Biedt nauwkeurige positiekwantisering |
| Uitvoerinterface | RS485 | Controleer de compatibiliteit van het protocol en de controller |
| Baudsnelheid | 2,5 Mbps | Bevestig ondersteunde communicatie-instellingen |
| Multi-turn bereik | 24 bit bij 17-bit resolutie; 16 bit bij 23 bit resolutie | Bevestig de vereiste configuratie |
| Maximaal toegestane snelheid | 20.000 tpm | Neem de mechanische en elektrische limieten in acht |
| Voedingsspanning | DC 5 V ±5% | Zorg voor een compatibele voeding |
| Materiaal behuizing | Aluminium | Houd rekening met montage- en thermische omstandigheden |
| Beschermingsgraad | IP40 na installatie | Evalueer de blootstelling aan stof en vocht |
| Bedrijfstemperatuur | -20°C tot +85°C | Controleer de werkelijke apparatuuromgeving |
| Elektrische aansluiting | 5-polige PCB-soldeerinterface | Plan de PCB-indeling en het bedradingsproces |
Belangrijke specificatie-opmerking:De gepubliceerde productinformatie vermeldt verschillende multi-turn-series voor verschillende resolutieconfiguraties. Bevestig het vereiste model, de communicatiedetails, mechanische afmetingen en toepasselijke nauwkeurigheidsspecificaties bij de leverancier voordat u een ontwerp voltooit.
Belangrijkste voordelen voor precisiebewegingsbediening
1. Compact ontwerp voor apparatuur met beperkte ruimte
Miniaturisatie is een grote uitdaging in moderne robotica en precisiemachines. De EC-Micro-serie biedt buitendiameters van 8 mm tot 26 mm, waardoor ontwerpers positiefeedback kunnen integreren in compacte motorassemblages. De holle structuur kan ook mechanische integratie ondersteunen waarbij een schacht of centrale doorgang beschikbaar moet blijven, afhankelijk van de gekozen configuratie.
2. Positiefeedback met hoge resolutie
De vermelde 17-bits resolutie ondersteunt een fijne weergave van de hoekpositie. Een hogere resolutie kan een controller helpen kleinere positieveranderingen te identificeren, maar garandeert niet automatisch een gelijkwaardige systeemnauwkeurigheid. Er moet ook rekening worden gehouden met de nauwkeurigheid, herhaalbaarheid, askoppeling, mechanische speling en regellusprestaties van de encoder.
3. Positiemeting met meerdere bochten
Single-turn-feedback identificeert de hoekpositie binnen één omwenteling, terwijl multi-turn-feedback de positiemeting over meerdere rotaties uitbreidt. Dit is handig bij mechanismen waarbij de asbeweging meerdere omwentelingen doorgaat en de controller zowel hoek- als draaiinformatie nodig heeft.
4. Snelle werking
Met een gepubliceerde maximaal toegestane snelheid van 20.000 RPM is de encoder bedoeld voor toepassingen die roterende feedback op hoge snelheid vereisen. Bij de feitelijke bedrijfslimiet moet ook rekening worden gehouden met de motor, koppeling, montageopstelling, communicatiecyclus en het vermogen van de controller om positiegegevens te verwerken.
5. Optische detectie voor interferentiebeheer
Foto-elektrische detectie is gebaseerd op optische detectie in plaats van op metingen van het magnetische veld. Dit kan voordelig zijn in systemen waarbij magnetische interferentie een probleem is. Niettemin vereisen optische encoders nog steeds geschikte elektrische afscherming, aarding, mechanische bescherming en installatiepraktijken.
Industriële toepassingen en gebruiksscenario's
De combinatie van miniatuurafmetingen en absolute multi-turn feedback maakt deze encoder relevant voor verschillende geavanceerde motion control-toepassingen.
Kernloze motoren en miniatuurservosystemen
Kernloze motoren worden gebruikt in toepassingen die prioriteit geven aan een lage traagheid, compacte constructie en responsieve beweging. Een miniatuur-encoder kan feedback over de aspositie geven en tegelijkertijd waardevolle installatieruimte behouden. Ingenieurs moeten de asinterface, het toerental en de communicatievereisten van de encoder afstemmen op de motorconstructie.
Robotachtige behendige handen
Robothanden bevatten meerdere compacte gewrichten die de vingerbewegingen moeten coördineren en moeten reageren op veranderende commando's. Absolute positiefeedback kan de controller helpen de gewrichtspositie te bepalen en herhaalbare bewegingen te verbeteren. Het eindresultaat hangt af van de volledige detectie-, mechanische en besturingsarchitectuur.
ZR-modules en compacte bewegingsmechanismen
ZR-modules en andere precisiemechanismen integreren vaak roterende en lineaire bewegingen in een beperkte installatieruimte. Een compacte encoder kan roterende feedback in de motor- of transmissieconstructie ondersteunen, waardoor het besturingssysteem de beweging kan coördineren op basis van de bedrijfsvereisten van de machine.
Andere potentiële toepassingen
- Miniatuur industriële automatiseringsapparatuur.
- Precisie positioneringsmechanismen.
- Compacte robotgewrichten en actuatoren.
- Kleine DC-servomotorassemblages.
- Gespecialiseerde apparatuur die roterende feedback met meerdere draaiingen vereist.
Voor een breder beeld van de beschikbare feedbacktechnologieën kunnen ingenieurs ook de productcategorie foto-elektrische encoder verkennen.
Hoe u de juiste encoder selecteert
Het kiezen van een encoder vereist meer dan het vergelijken van resolutie of maximale snelheid. Een betrouwbaar selectieproces begint bij het mechanisch ontwerp en de functionele eisen van het besturingssysteem.
- Definieer het meetbereik.Bepaal de benodigde hoekresolutie per omwenteling en het totaal aantal omwentelingen dat gemeten moet worden.
- Bevestig de nauwkeurigheidsvereisten.Maak onderscheid tussen resolutie, absolute nauwkeurigheid, herhaalbaarheid en toegestane positiefout.
- Controleer mechanische afmetingen.Controleer de buitendiameter, de totale hoogte, de asdiameter, de afmetingen van de holle boring, de montageschroeven en de toegestane asverplaatsing.
- Controleer de communicatiecompatibiliteit.Bevestig de RS485-interface, het ondersteunde communicatieprotocol, de baudsnelheid, het gegevensformaat en de controllerconfiguratie.
- Evalueer de elektrische vereisten.Controleer de voedingsspanning, het stroomverbruik, het connectorontwerp, de printplaatvoetafdruk en de elektrische ruis.
- Controleer de bedrijfsomstandigheden.Zorg ervoor dat de bedrijfstemperatuur, de beschermingsgraad, het toerental en de installatieomgeving overeenkomen met de toepassing.
- Bevestig het gedrag bij stroomuitval.Bepaal hoe het geselecteerde model omgaat met multi-turn-informatie tijdens stroomonderbreking en herstart.
Wanneer de toepassing een andere meettechnologie vereist, vergelijk dan het ontwerp met een absolute single-turn foto-elektrische encoder of een absolute inductieve encoder. Deze alternatieven dienen verschillende feedbackvereisten en moeten worden beoordeeld aan de hand van het daadwerkelijke systeemontwerp.
Installatie- en integratieoverwegingen
Zelfs een encoder met hoge resolutie kan een slechte mechanische installatie of een incompatibele controller niet compenseren. Een gestructureerd integratieproces helpt de sensor te beschermen en de consistentie van bewegingsfeedback te verbeteren.
- Mechanische uitlijning:Houd de encoderas en de motoras goed uitgelijnd en binnen de gespecificeerde radiale en axiale verplaatsingslimieten.
- Veilige montage:Gebruik de aanbevolen montagemethode en vermijd overmatige kracht op de behuizing of printplaataansluiting.
- Stroomkwaliteit:Handhaaf de gespecificeerde voedingsspanning en gebruik geschikte aardings- en geluidsbeheersingsmethoden.
- Communicatie testen:Controleer het gegevensformaat, de baudsnelheid, de reactietiming en de foutafhandeling aan de controllerzijde.
- Positievalidatie:Vergelijk de gerapporteerde positie met een geschikte referentie tijdens de inbedrijfstelling en onder representatieve bedrijfsomstandigheden.
- Milieubescherming:Houd rekening met de gepubliceerde IP40-beschermingsgraad en zorg voor extra behuizingsbescherming als de toepassing dit vereist.
Voor een nieuw ontwerp moeten de tests het opstarten, normale werking, richtingsveranderingen, maximaal verwachte snelheid en herstel na stroomonderbreking omvatten. Deze controles helpen bij het identificeren van integratieproblemen voordat de apparatuur in productie gaat.
Veelgestelde vragen
1. Wat is het belangrijkste verschil tussen een absolute multi-turn encoder en een incrementele encoder?
Een absolute multi-turn encoder rapporteert een gecodeerde positie met hoekpositie- en bochtinformatie binnen het opgegeven bereik. Een incrementele encoder rapporteert beweging door signaalveranderingen en vereist doorgaans een referentie of een betrouwbare telstrategie om de absolute positie vast te stellen. De meest geschikte keuze hangt af van het opstartgedrag van de applicatie, de positioneringsvereisten en het controllerontwerp.
2. Welke resolutie ondersteunt de EC-Micro absolute multi-turn foto-elektrische encoder?
De gepubliceerde EC-Micro-specificaties omvatten een 17-bits resolutieconfiguratie. De productinformatie vermeldt ook een 23-bits configuratie die is gekoppeld aan een ander multi-turn-bereik. Bevestig het precieze model en de configuratie vóór aankoop, en onthoud dat resolutie niet hetzelfde is als absolute nauwkeurigheid.
3. Kan deze encoder op hoge toerentallen werken?
De gepubliceerde maximaal toegestane snelheid is 20.000 tpm. De werkelijke bedrijfsprestaties zijn afhankelijk van de mechanische montage, montagetoleranties, elektrische interface en controller. Ingenieurs moeten het volledige systeem valideren onder de beoogde bedrijfsomstandigheden.
4. Welke toepassingen profiteren het meest van een miniatuur multi-turn foto-elektrische encoder?
Typische toepassingen zijn onder meer kernloze motoren, behendige robothanden, ZR-modules, miniatuurservosystemen en compacte automatiseringsapparatuur. Deze systemen kunnen profiteren wanneer de installatieruimte beperkt is, maar nauwkeurige feedback van de draaipositie essentieel blijft.
5. Wat moeten kopers bevestigen voordat ze bestellen?
Kopers moeten de resolutie, het multi-turn bereik, het communicatieprotocol, de afmetingen, de compatibiliteit van de as, de bedrijfssnelheid, de voedingsspanning, de beschermingsgraad, de bedrijfstemperatuur en het gedrag bij stroomverlies bevestigen. Door het motormodel, de installatietekening en de controllerspecificaties te verstrekken, kan de leverancier een compatibele configuratie aanbevelen.
Conclusie: Vind de juiste oplossing voor bewegingsfeedback
Een Absolute Multi Turn foto-elektrische encoder kan nauwkeurige roterende feedback ondersteunen in compacte, krachtige bewegingscontrolesystemen. De combinatie van optische detectie, multi-turn-meting, uitvoer met hoge resolutie en miniatuurconstructie maakt het een relevante optie voor robotica, kernloze motoren en automatiseringsapparatuur met beperkte ruimte. Een succesvolle implementatie hangt echter af van het selecteren van de juiste configuratie en het valideren van het volledige mechanische en elektrische systeem.
De motion control-oplossingen van Jingyue zijn ontworpen om te voldoen aan veeleisende integratievereisten voor geavanceerde automatiseringstoepassingen. Als u een miniatuur-encoder evalueert voor een nieuw project of een bestaand motion control-systeem upgradet, bekijk dan de productspecificaties enneem contact met ons opom uw resolutie, asafmetingen, communicatie-interface en aanpassingsvereisten te bespreken. Deel uw toepassingsgegevens om een geschikte encoderoplossing voor uw apparatuur te vinden.